引言:奈米臺階上的“假紋”,為什麼不要急著怪罪地面?
在半導體先進製程光刻膠膜厚測量、臺階儀計量校準標準樣板(Step Height Standard)溯源認證,以及超薄二維材料晶階高度測量中,**原子力顯微鏡(AFM)**是原子與亞奈米尺度形貌表徵的核心裝備。依據 ISO 5436-1 與半導體量測規範,臺階高度通常由臺階頂部上表面基準平面的擬合高度與兩側下底面凹槽基準平面的平均高度差直接解算。
然而,在實際掃描剖面輪廓中,測試人員經常遇到令測量失效的偽影異象:
- 邊緣尖峰假過沖(Edge Overshoot & Ghost Steps):在垂直臺階躍升的邊緣處,輪廓圖上突兀地凸起一個高達數奈米甚至數十奈米的狹窄尖刺,隨後緊接著數個週期性的下陷振鈴;
- 下臺階邊緣遲滯拖尾(Hysteresis Tails):探針從臺階頂部跳躍至底部時,剖面並未垂直截斷,而是呈現一條平緩下斜的長拖尾,導致臺階寬度與側壁陡度嚴重失真;
- 臺階平面弓形虛高與傾斜(Baseline Bowing & Thermal Tilt):原本平整的矽底面與光刻膠頂面呈現持續翹曲的弧度,臺階高度隨掃描行數呈單向漂移;
- 全視場細密平行條紋(High-Frequency Ripples):影像背景佈滿與掃描線近似垂直或傾斜的週期性明暗毛刺,條紋間距在數十奈米至亞微米級浮動。
面對這類破壞測量精度的“假紋”,許多實驗室的第一反應往往是“隔振臺效能不行”或“大樓地面晃動”,並隨之嘗試加大充氣壓力、堆疊大理石板甚至緊急報修隔振器。然而工程實踐反覆證明:盲目歸咎於地面微振,往往會導致大量的無效硬體改動與停機排查成本。
為什麼臺階假紋大多並非源於地面?其根本原因在於奈米尺度下微懸臂梁與樣品接觸力學的特殊相互作用。本文系統解析引發臺階假紋的四大物理耦合機制,並提供一套可在機臺控制軟體與測試現場快速執行的五級排查甄別 SOP。
一、 臺階假紋的四大底層物理耦合機理
要徹底消除奈米臺階影像中的異常假紋,首先必須剖析探針走過臺階突變結構時,系統各物理部件在微秒()與奈米()時空尺度下的力學響應。
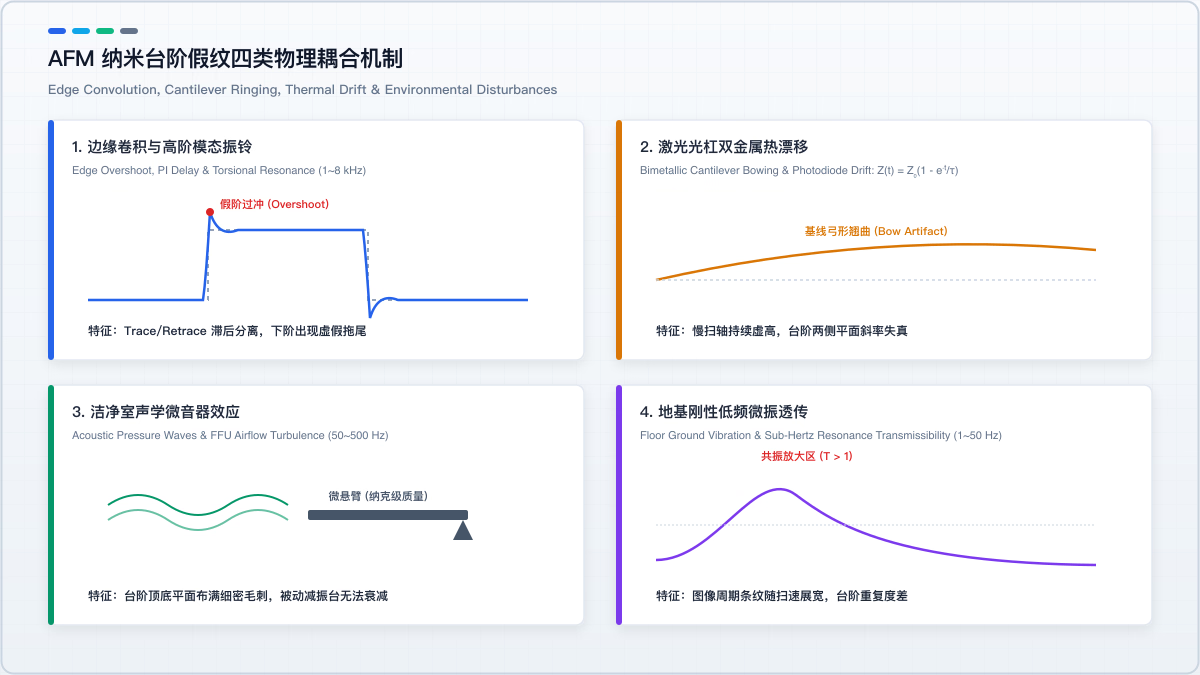
1. 邊緣幾何卷積與懸臂梁高階扭轉模態共振(Cantilever Ringing)
當探針以恆定水平速度 掃過高度突變的大坡度垂直臺階時:
- 探針尖端幾何卷積效應:實際 AFM 針尖並非理想的幾何幾何奇點,而是具有有限曲率半徑(通常為 )與側壁半錐角(Cone Angle )。當針尖逼近垂直臺階側壁時,接觸點並非位於針尖極值頂點,而是針尖圓弧側翼率先接觸樣品側壁,導致臺階側壁在橫向輪廓上被卷積展寬:
- 微懸臂橫向扭轉高階模態激發:垂直臺階會給探針施加突發性瞬態側向剪下力。除了一階垂向彎曲模態(,通常為 )外,微懸臂的橫向扭轉模態(Torsional Mode)頻率 會被臺階瞬態邊緣脈衝瞬間撞擊激發。由於微懸臂在空氣或輕敲模式下的品質因子 往往高達 ,扭轉與垂直振動的交叉耦合會導致反饋光槓訊號出現劇烈的正弦衰減振鈴(Ringing),表現為緊隨臺階邊緣的週期性偽峰。
2. 閉環控制迴路過沖與積分延遲(PID Controller Dynamics)
商用 AFM 依賴壓電掃描管驅動 Z 軸伺服迴路以維持探針與樣品的作用力恆定。當探針遇到階躍訊號(Step Input)時:
- 增益過沖(P-Gain Overshoot):若為了追求高跟蹤靈敏度而將比例增益(P-gain)調至臨界點,系統對階躍輸入的二階阻尼響應會發生欠阻尼振盪,在臺階上升沿激發出數十奈米的假性尖峰;
- 積分延遲(I-Gain Delay):相反,若積分增益設定偏低,探針在跌落臺階瞬間無法快速跟進樣品表面沉陷,閉環壓電管需經歷數個取樣週期的累加才能拉平誤差,在下臺階處形成虛假緩坡拖尾。
3. 雷射光槓雙金屬熱漂移與空間熱對流(Thermal Drift)
在半微量與亞奈米厚度測量中,熱漂移是基線弓形彎曲與斜率失真的主要誘因:
- 雙金屬微懸臂熱彎曲效應:大多數商用矽探針微懸臂背面蒸鍍了 的金(Au)或鋁(Al)反射層。由於金屬與單晶矽的熱膨脹係數差異極大( vs ),雷射照射光槓以及環境微小溫差會使微懸臂如雙金屬片般向上或向下持續彎曲,產生等效高度漂移:
- 依據 ISO 11039 掃描探針顯微鏡樣品漂移率標準,未經過充分預熱達到熱平衡的 AFM,漂移率往往高達 ,直接將平直臺階下表面扭曲成斜坡。
4. 空氣聲學微音器效應與地基微振剛性透傳
- 聲學微音器效應(50~500 Hz):潔淨室 FFU 頂棚風機運轉脈動、空調出風口湍流以及空間駐波聲壓,會直接拍擊微懸臂微小截面,激發出均勻的高頻本底毛刺;
- 地基剛性微振(1~50 Hz):周邊地鐵、道路重型車輛、建築樓宇自振通過地面傳入儀器機架,在未達隔振閾值或被動臺低頻共振區被放大,表現為沿慢掃軸週期性分佈的條紋。
二、 AFM 奈米臺階假紋五級排查甄別 SOP
為避免實驗人員在排查時盲目除錯硬體,默準技術團隊制定了由淺入深、逐級剝離的五級標準排查流程:
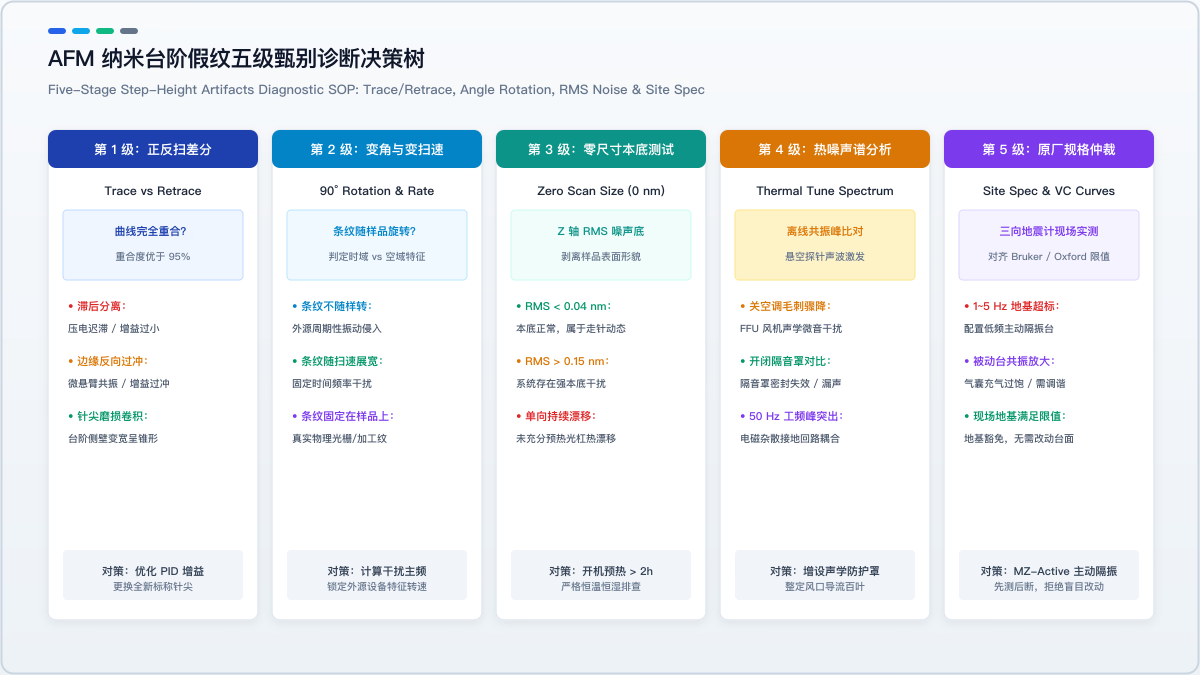
第 1 級:正反掃重合度差分測試(Trace vs Retrace Analysis)
這是區分儀器力學與控制引數異常與樣品真實結構最快的第一步動作:
- 操作規範:在機臺採集軟體的即時示波器(Scope)檢視中,同步開啟正掃通道(Trace)與反掃通道(Retrace)的一維剖面線重疊顯示;
- 甄別判斷邏輯:
- 正反掃曲線完美重合(差分均方根 ):證明探針與表面跟蹤極其緊密,無遲滯過沖,臺階輪廓真實可信;
- 正反掃臺階邊緣出現反向尖峰:正掃時臺階右緣凸起,反掃時臺階左緣凸起,說明邊緣尖峰並非樣品的真實形貌,而是探針碰撞臺階瞬間引發的微懸臂共振振鈴或反饋控制比例增益過沖;
- 正反掃曲線上下水平間隙大、臺階側壁嚴重錯位:通常由靜電吸附過強、輕敲模式設定點(Setpoint)過小、或驅動壓電陶瓷的積分增益嚴重偏低引起。
- 工程處置:適度調小 P 增益、微調 Setpoint 振幅衰減比,若側壁展寬異常,更換全新標稱尖銳探針。
第 2 級:90° 旋轉角與變掃速測試(Scan Angle & Rate Rotation)
此步驟用於剝離時間固定頻率外界干擾與樣品空間固定週期結構:
- 操作規範:
- 動作 A:保持掃描視場大小與中心座標不變,將掃描角度(Scan Angle)從 旋轉至 ;
- 動作 B:將掃描頻率(Scan Rate)從標稱的 調低至 ,再調高至 ;
- 甄別判斷邏輯:
- 條紋隨樣品同步旋轉 90°:條紋始終固定在樣品的物理微觀方位上,證明其為樣品表面的真實加工波紋或晶格臺階,排除一切外界振動;
- 條紋方向不隨樣品旋轉,且間距隨掃速改變:若掃速從 減慢為 時,螢幕條紋在畫素上的間距精確展寬一倍,這鐵證了該干擾是一個在時間軸上具有固定物理頻率 的外界干擾源:
式中 為單行掃描中的條紋周波數。通過該公式可逆向精確鎖定干擾頻率(例如 電源工頻、 粗抽機械泵轉速)。
第 3 級:零尺寸靜態本底噪聲測定(Zero Scan Size Baseline)
在臺階測量中,必須剝離機臺自身的本底極限噪聲底(Noise Floor):
- 操作規範:將 AFM 掃描尺寸強制設為 (Zero Scan Size),使壓電管停止橫向移動,探針停留在平整潔淨的參考矽基底單點上,在下潛恆定跟蹤狀態下連續採集 60 秒 Z 軸感測器訊號;
- 判據指標:
- 合格基準:商用 AFM 在靜態單點下的 Z 軸均方根噪聲 ();
- 異常判據:若靜態 ,證明系統存在強大的連續外界本底騷擾,此時在臺階上開展的任何亞奈米量測均不具備計量置信度;
- 斜率漂移判定:若靜態曲線呈現單向線形傾斜,計算單位時間位移 ;若漂移率 ,表明雷射頭未預熱平衡,需靜置保溫 2 小時後重新定標。
第 4 級:懸臂梁熱噪聲譜離線診斷(Thermal Tune Spectrum)
當確認存在外界動態干擾後,判斷其究竟通過空氣聲壓侵入還是地面剛性傳入:
- 操作規範:將探針提離樣品表面(懸空約 ),啟動控制軟體中的熱噪聲調諧(Thermal Tune)模組,採集懸臂梁在環境擾動下的布朗運動頻譜響應;
- 現場對比驗證:
- 關停空調與 FFU 瞬態對比:臨時關停房間空調送風或遮蔽送風口 2 分鐘,若懸臂梁頻譜基底背景噪聲驟降 ,確證為聲學微音器效應;
- 密封隔音罩對比:完全密封隔音罩,若隔音罩關閉前後頻譜無明顯衰減,說明隔音罩橡膠密封條老化或底部電纜穿線孔存在聲漏短路;
- 工程處置:加裝雙層阻尼隔音罩或氣流導向屏障,嚴禁讓空調風口直吹 AFM 鏡體。
第 5 級:三軸現場微振實測與原廠 Site Spec 限值裁決
當完成上述聲學、熱漂移與引數排查後,若條紋與噪聲依然存在,方可啟動地面微振與隔振系統仲裁:
- 現場三軸同步採集:採用高靈敏度低頻地震速度計(頻率下限達 ),分別在裝置安裝地面與隔離臺臺面上進行同步三向振動採集,輸出 1/3 倍頻程速度 RMS 譜線;
- 原廠規格(Site Spec)首要裁決原則:
- 將實測譜線與 Bruker、Park Systems、Oxford Instruments 等原廠裝機技術協議中的振動容限曲線(如 VC-D / VC-E 曲線或特定窄帶線譜限值)直接疊圖;
- 地基達標判定:若地面實測振動全頻段低於原廠限值,則依法豁免地基責任,嚴禁盲目升級隔振臺;
- 被動臺共振放大檢出:若檯面振動在 處高出地面振動 ,證明現場氣浮臺已陷入共振放大區,需立即檢查氣囊工作高度或改換具備低頻前饋退耦能力的主動隔振臺(如 MZ-Active)或全金屬負剛度隔振臺。
三、 常見處置方式的技術誤區與力學辨析
在微納量測現場,實驗人員基於直覺常採取以下處置手段,但往往導致反向效果:
1. 盲目增加積分增益(I-Gain)以消除臺階下墜拖尾
很多操作者看見臺階下墜處有緩坡拖尾,便大幅提升積分增益。但當積分增益接近系統閉環相位裕度極限時,探針不僅無法消除拖尾,反而會在臺階頂面與底面上全面激發出高頻自激振盪,使原本平整的表面佈滿假峰。
2. 在工作臺面下私自墊入普通橡膠減震墊
由於普通工業橡膠在未受控靜態載荷下的壓縮變形具有極高非線性,且缺乏足夠的粘彈性阻尼比(通常 )。在現有檯面下私自墊入橡膠塊,會與機臺自身質量形成一個未經驗算的次級振動系統,固有頻率往往恰好落在大樓人流走動與地脈動的 敏感區,導致 AFM 影像劇烈搖晃。
3. 未經熱平衡直接開始亞奈米薄膜厚度標定
在半導體晶圓薄膜測量中,若剛開機或剛更換探針 15 分鐘內便執行臺階高度標定,光槓熱漂移會將 10 nm 的真實臺階高度測量為 8 nm 或 12 nm,造成嚴重的工藝失準。
參考文獻與工程規範 (References)
- ISO (International Organization for Standardization). (2000). ISO 5436-1:2000: Geometrical Product Specifications (GPS) - Surface texture: Profile method; Measurement standards - Part 1: Material measures. Geneva: ISO. ISO 5436-1
- ISO (International Organization for Standardization). (2012). ISO 11039:2012: Surface chemical analysis - Scanning-probe microscopy - Determination of sample drift rate. Geneva: ISO. ISO 11039
- Nečas, D., & Klapetek, P. (2012). Gwyddion: an open-source software for SPM data analysis. Central European Journal of Physics, 10(1), 181–188. SpringerLink
- Voigtländer, B. (2015). Scanning Probe Microscopy: Atomic Force Microscopy and Scanning Tunneling Microscopy. Springer-Verlag Berlin Heidelberg. SpringerLink
- Platus, D. L. (1999). Negative-stiffness-mechanism vibration isolation systems. Proceedings of SPIE, Vol. 3786, pp. 98–105. SPIE Digital Library
- Gordon, C. G. (1999). Evolving Criteria for Research Facilities Vibration. Proceedings of SPIE, Vol. 3786, pp. 362–373. Colin Gordon Associates Research