在現代 12 英寸先進製程晶圓製造廠(Fab)內部,為鋪設超純水、特氣、真空管道與動力電纜並維持垂直單向氣流,生產車間普遍採用高架活動地板(Raised Access Floor, RAF)系統。機臺並非直接坐落於底層混凝土華夫板,而是安裝在距離華夫板上方 的金屬支撐立柱與格柵面板之上。
某 12 英寸晶圓廠在匯入關鍵尺寸掃描電鏡(CD-SEM)與套刻對準量測機臺後,出現奈米線條邊緣粗糙度(LER)鋸齒偽影,且 300 mm 晶圓高速步進換位後的整定時間從標稱 拉長至 以上,產能下跌逾 。由於廠務底層混凝土檢測已優於 VC-E/VC-F,專案團隊遵循 SEMI E143 規範展開了三級穿透微振排查與改造。
診斷結論:為什麼底層華夫板優於 VC-E,高架地板上的 CD-SEM 仍出現 18 Hz 鋸齒抖動?#
未經斜向支撐加固的高架地板立柱水平剪下剛度薄弱且結構阻尼比極低(),在氣流湍流、人員走動與晶圓臺步進反力激勵下於 產生 5.2 倍共振放大,必須通過「結構斜撐增剛 + 主動隔振」協同化解。
- 放大路徑在中間支撐層:底層華夫板實測僅 (優於 VC-E),但高架立柱頂面驟升至 (劣於 VC-C)。
- 結構增剛推高模態避頻:為機臺下方 6 根承重柱加裝對角 K 型斜撐後,水平一階固有頻率從 推高至 以上。
- 主動隔振抑制機內反衝:部署 MZ-Active 6 自由度主動隔振配合前饋抵消,有效化解 級高速步進衝擊反力。
- 同條件複測指標驗證:全負荷生產複測中,量測腔振動降至 以下(VC-F),整定時間由 縮至 。
| 評估階段與測點 | 1/3 倍頻程速度 RMS | 對應 VC 等級 | 主導頻譜特徵 | 診斷與工程結論 |
|---|---|---|---|---|
| 改造前 · P1 華夫地基板 | 優於 VC-E | 寬頻平穩無孤立尖峰 | 母體建築地基穩固,外部地脈動串擾很弱 | |
| 改造前 · P2 高架柱頂 | 劣於 VC-C | 處突出尖峰 | 無斜撐立柱水平剪下共振放大達 5.2 倍 | |
| 改造前 · P3 機臺量測腔 | 劣於 VC-D | 衰減擺動包絡 | 電子束受橫向調變,步進整定拉長至 | |
| K 型斜撐補強後 · P2 柱頂 | 達到 VC-D | 18 Hz 共振峰消弭 | 結構一階頻率升至 ,仍待壓制步進衝擊 | |
| 主動隔振上線後 · P3 量測腔 | 達到 VC-F | 全頻段平穩衰減 | 整定縮至 ,LER 擬合誤差降 |
一、 高架地板動力學特徵與微振多源傳導模型#
要理清振動放大機理,必須解構高架地板立柱網路與氣流及機臺慣性力之間的力學傳遞方程。
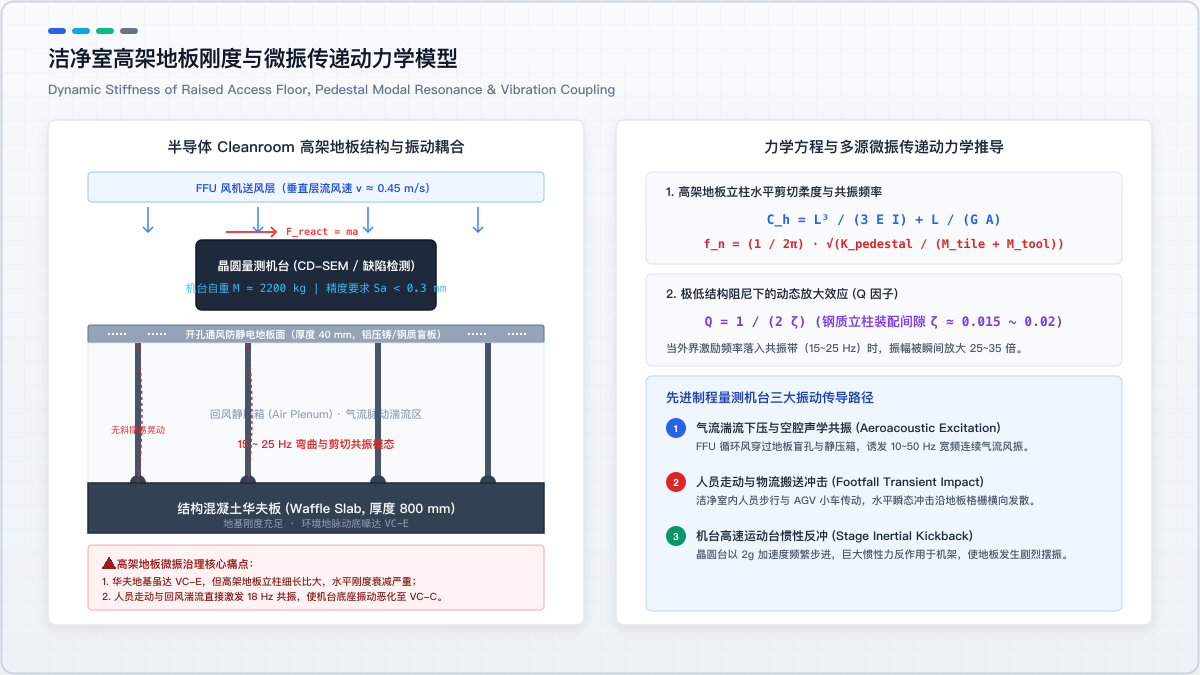
1. 高架立柱水平剪下柔度與自振頻率方程#
常規潔淨室高架地板由鋼質螺桿支柱(Pedestal)、面板及連線橫梁通過螺栓連線組成。立柱在垂直軸向(Z 軸)具備較高抗壓剛度,但在水平橫向(X/Y 軸)主要依靠底部錨固和立柱抗彎截面模量:
式中 為立柱懸伸自由高度(通常 ), 為鋼材彈性模量, 為截面慣性矩, 為剪下模量, 為有效剪下截面積。
當安裝重達 的重型量測機臺時,地板格柵與機臺組合系統的等效固有頻率可表達為單自由度剪下擺振模型:
在未設定斜向結構加強支撐的情況下,立柱懸臂抗剪下剛度 較為薄弱,導致整個高架地板系統的水平剪下模態固有頻率恰好落在 危險頻段。
2. 低結構阻尼與動力學共振放大(Q 因子)#
由於高架地板構件間採用機械銷釘與卡扣連線,內部阻尼比通常很低(),品質因數 值高達:
因此,環境中只要出現 頻段的微弱動負載激勵,能量便會在立柱與格柵間成倍放大,形成難以及時衰減的橫向持續擺動。
3. 車間環境三大多源激勵傳導途徑#
在晶圓廠執行條件下,驅動高架地板共振的主要動態負載並非來自外部地下,而是源自車間內部三類激勵:
- 層流下風壓與迴風靜壓箱寬頻湍流:頂部風機以約 的垂直風速持續向下送風,氣流穿過開孔率 的地板面板進入靜壓箱,激發 寬頻脈動風壓持續作用在地板上;
- 人員步行與物流推車衝擊:在未加裝剪刀撐的高架地板上,人員正常走動(步頻約 )誘發的水平瞬態剪下波可在格柵中傳播數米,在機臺支撐點激發數十微米每秒()的高頻衰減擺振;
- 機臺高速運動臺慣性反衝力:CD-SEM 晶圓臺在管芯間高速步進時峰值加速度超過 。對於自重 的運動平臺,單次加減速可產生約 瞬態水平反力 ,直接「踢動」高架地板激發強烈自由衰減振動。
二、 SEMI E143 現場三級穿透實測與頻譜診斷#
為準確釐清各結構層級之間的振動傳導損失,排查團隊依據 SEMI E143 規程,採用 MZ-Insight S3 三軸低頻振動感測器搭配多通道 24 位資料擷取分析鏈路,在機臺垂直方向佈設三級同步測點:
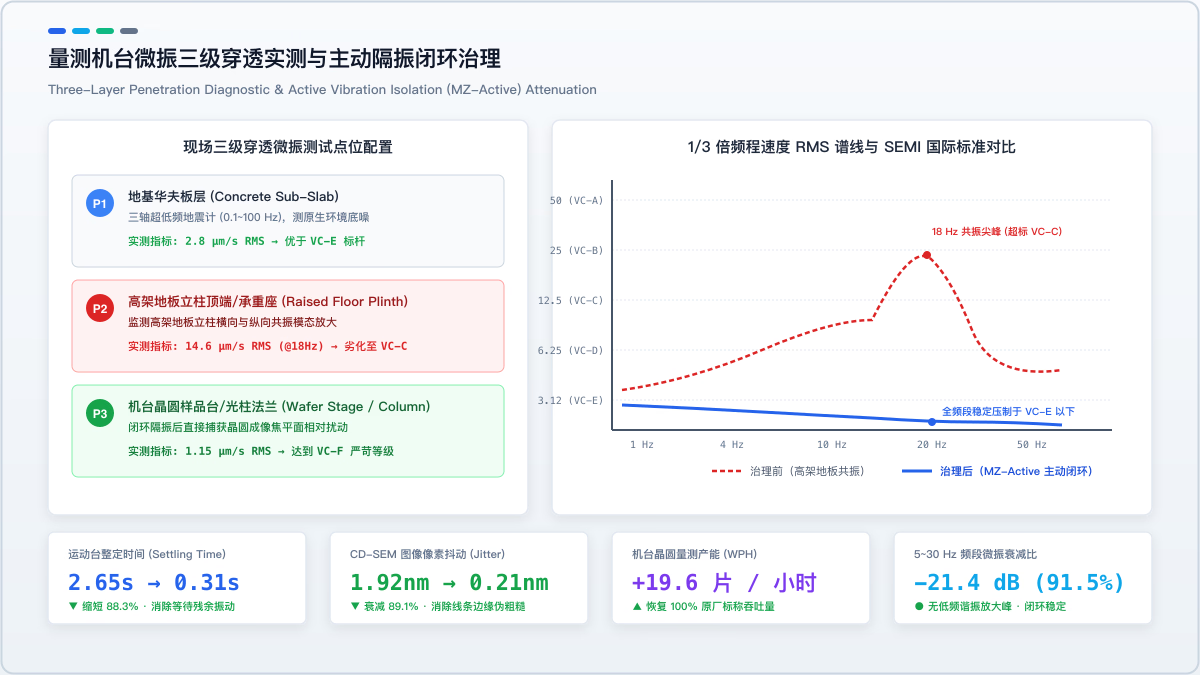
- 測點 P1(底層華夫地基板):佈設於下沉靜壓箱結構混凝土板上,量化建築原生本底振動;
- 測點 P2(高架地板承重柱頂):剛性磁吸安裝於機臺支腳正下方立柱頂托板處,計算支撐結構對振動的實際傳遞率;
- 測點 P3(機臺核心量測腔層):固定於 CD-SEM 電子光學鏡筒與晶圓承載臺連線法蘭附近,捕獲引起電子束偏轉的相對擾動。
同步擷取結果明確證實,廠房底層基礎穩固(P1 優於 VC-E),但高架立柱層(P2)在 出現 5.2 倍受迫共振放大。機臺原裝被動氣囊隔振腳固有頻率約 ,面對 18 Hz 持續受迫振動與晶圓臺高速步進反力不僅緩衝乏力,還出現二次搖擺耦合。
三、 結構剛度補強與 MZ-Active 主動隔振改造#
針對查明的根因機理,工程團隊制定了「機械剛度底座補強 + 6 自由度主動隔振即時回授控制」的兩階段聯合改造方案:
1. 第一階段:高架地板立柱空間 K 型剛性斜撐改造#
在量測機臺正下方的 6 根承重立柱之間,加裝高強度結構鋼材質的可調式對角 K 型斜撐桿(Diagonal K-Bracing),下端以錨栓剛性植入底層混凝土華夫板,上端通過鎖緊抱箍與立柱頂端橫梁剛性連線。改造後,高架地板水平一階自振頻率從 推高至 以上,避開了風壓與人行步頻高能區,P2 測點 18 Hz 共振尖峰顯著消弭,振動水平回落至 (VC-D 等級)。
2. 第二階段:部署 MZ-Active 6 自由度主動隔振系統#
針對 300 mm 晶圓高速步進產生的 慣性反衝力以及 VC-E/VC-F 的背景雜訊要求,團隊在機臺承載框架下方原位換裝 MZ-Active 6 自由度主動微振控制系統(面向重載量測設備按支點受力配置 MZ-Active Modular 單元):
- 全自由度電磁致動驅動:採用無機械摩擦的洛倫茲音圈電機(VCA)在六個自由度()同步施加高頻寬抵消推力;
- 慣性即時回授阻尼控制:內建高靈敏度拾振感測器與數位訊號處理器(DSP),在 低頻區間消除被動共振放大峰,並在 核心頻段實現 的穿透衰減;
- 運動臺前饋同步補償(SFF):將機臺運動控制器的軌跡規劃加速度與換位時序通過高速通訊埠接入主動隔振控制器,在晶圓臺步進啟動瞬間提前輸出反向電磁推力對消慣性反力;同時結合 MZ-Excite 與響應傳遞測試核驗平臺動態傳遞特性。
四、 改造後 48 小時量化核驗與複測結果#
系統上線後,團隊在車間全負荷生產(鄰近機臺執行、人員正常巡檢、頂部送風滿速)狀態下開展了連續 48 小時的原位對比複測:
- 全頻段微振達標:P3 核心量測腔在 的 1/3 倍頻程速度 RMS 穩定控制在 以下,達到 VC-F 等級,原先 18 Hz 尖峰已被有效壓平,10 Hz 處實測傳遞率降至 0.08,20 Hz 處降至 0.05;
- 整定時間大幅壓縮:晶圓臺步進換位後的殘餘晃動衰減時間由原來的 縮短至 (降幅 );
- 成像質量與產能恢復:標準測試晶圓的邊緣灰度擬合誤差由 降至 (降低 ),虛假鋸齒條紋消失,機臺淨量測產能由 片/小時恢復至 片/小時。
五、 潔淨室高架地板微振排查與改造實施流程#
針對半導體與泛半導體晶圓廠高架地板環境下的精密機臺減振改造,建議嚴格遵循五步標準化實施流程:
步驟 1:三級穿透同步測振與頻譜定位#
採用 MZ-Insight S3 三軸感測器及多通道擷取單元,在底層華夫板、高架立柱頂面與機臺底座連接面實施同步測試,利用 MZ-Insight Studio 對比 1/3 倍頻程速度與窄帶 PSD 特徵,確認振動是在地基階段還是立柱支撐層被放大。
步驟 2:潔淨環境防塵預處理與無塵施工準備#
所有結構斜撐預製件提前在受控預製車間完成精密加工、表面清理與雙層防靜電真空包裝;現場安裝採用帶負壓吸塵防護的鑽孔與錨固作業工具,防止施工碎屑與粉塵擴散,保護車間現場環境條件。
步驟 3:立柱斜撐結構增剛與管線旁路梳理#
優先在機臺對應高架立柱下實施 K 型或交叉斜撐改造以抬升結構一階固有頻率,同時梳理跨越隔振邊界的水冷軟管、真空管道與動力線纜,預留充分柔性退耦餘量。
步驟 4:安裝並調校 MZ-Active 主動隔振與前饋補償#
依據機臺負載、底座承重點與重心分佈安裝 MZ-Active Modular 單元,連線運動臺前饋同步訊號,並針對步進加減速參數完成主動回授與前饋增益現場整定。
步驟 5:同條件原位複測與驗收報告交付#
在與改造前相同的生產班次、送風負荷與執行條件下執行連續複測,交付包含實施前後頻譜對照、整定時間與工藝晶圓指標在內的完整核驗報告。
常見問題(FAQ)#
Q1:為什麼晶圓廠底層華夫板達標 VC-F,樓上的 CD-SEM 還是出現影像鋸齒?#
高架地板支撐立柱高約 600–900 mm,在未加裝斜向加強支撐時,其水平剪下剛度低且機械阻尼小,極易在 15–25 Hz 處將層流風壓、人員走動和機臺步進反力放大數倍,形成區域性橫向搖擺。
Q2:只換用更貴的主動隔振臺而不加固高架地板斜撐,能解決 18 Hz 搖擺嗎?#
不建議省略結構增剛。如果下方高架地板立柱在 18 Hz 處極度柔軟,相當於主動隔振臺踩在一個搖晃的彈簧上,不僅限制低頻回授增益裕度,在晶圓臺大推力步進時還可能觸發整機支撐基座連帶晃動。
Q3:本案例中 MZ-Active 主動隔振與前饋補償各自解決什麼問題?#
MZ-Active 的慣性回授迴路主要抑制經由地板傳來的 1–30 Hz 外部微振動且不引入低頻共振峰;而運動臺前饋控制(SFF)則在晶圓臺加速啟停瞬間同步輸出反向電磁力,就地對消機臺內部約 1600 N 的步進反衝力,從而將整定時間從 2.65 s 壓縮至 0.31 s。
Q4:改造完成後如何驗證高架地板與機臺是否真正穩定?#
不能僅在夜間停線時段單點抽測,必須在全車間送風滿載、周邊機臺運轉和人員正常巡檢的條件下開展至少 24–48 小時的原位對比複測,同時核對 P1/P2/P3 頻譜變化以及標準測試晶圓的 LER 與吞吐量恢復情況。
參考文獻與工程規範 (References)#
- SEMI (Semiconductor Equipment and Materials International). (2005). SEMI E143-0305: Guide for Measurement and Specification of Vibration in Semiconductor Equipment Buildings. Milpitas, CA: SEMI. SEMI Standards
- IEST (Institute of Environmental Sciences and Technology). (2007). IEST-RP-CC012.2: Considerations for Cleanroom Design. Rolling Meadows, IL: IEST. IEST Recommended Practices
- IEST (Institute of Environmental Sciences and Technology). (2014). IEST-RP-CC024.1: Measuring and Reporting Vibration in Microelectronics Facilities. Rolling Meadows, IL: IEST. IEST Standards
- Gordon, C. G. (1999). Generic vibration criteria for vibration-sensitive equipment. Proceedings of SPIE, Vol. 3786, pp. 22–34. SPIE Digital Library
- Preumont, A. (2011). Vibration Control of Active Structures: An Introduction. 3rd Edition. Dordrecht: Springer. Springer
- Amick, H. (1997). On Generic Vibration Criteria for Advanced Technology Facilities. Journal of the Institute of Environmental Sciences, 40(5), 35–44. Colin Gordon Associates Research