在先進半導體制造與封裝測試中,晶圓表面缺陷檢測(Wafer Defect Inspection)與關鍵尺寸掃描電鏡(CD-SEM)是保障先進製程良率的關鍵量測裝置。為了滿足每小時晶圓處理量(WPH, Wafers Per Hour)的嚴苛商業指標,機臺內部承載 300mm 晶圓的精密大行程雙軸位移臺(XY Stage)必須以極高加速度在晶片管芯(Die)之間快速穿梭。
然而,當位移臺的運動加速度推升至 ()時,強烈的加減速運動會在機臺內部激發出高達數千牛頓的瞬態反作用力(Inertial Reaction Force)。如果機臺的隔振系統無法瞬時化解該內部衝擊,整機花崗岩基板將陷入持續數十至數百毫秒的多軸搖擺振鈴,導致干涉測量與電子光學成像長時間無法進入奈米國限,產能遭到劇烈折損。
本文基於某半導體裝置製造廠量測機臺的工程實測資料,復盤其從被動氣浮振鈴困境到採用六自由度主動前饋控制的治理全過程。
一、 現場工況與核心瓶頸:步進整定為什麼卡在 280 毫秒?
1. 裝置架構與執行引數
- 目標機臺:300mm 晶圓明暗場光學量測機臺;
- 位移臺引數:XY 運動臺參振總質量約為 ,額定步進加速度設計為 (約 ),單次管芯步進距離 ;
- 裝機基座:整機搭載於一套重約 的精密花崗岩基座上,原機配置四點被動空氣彈簧隔振系統;
- 測量指標紅線:到達目標點後,晶圓相對光學成像鏡頭的位置抖動誤差(Position Jitter)必須衰減並收斂至 以內方可開閘曝光拍攝。
2. 現場異常現象
在機臺聯合除錯中,研發團隊發現運動臺在高速完成 步進指令後:
- 整定時間嚴重過長:機臺殘餘位移抖動在 之間劇烈往復衰減,從運動停止到殘餘誤差最終收斂至 容差窗耗時達 ;
- 機臺產能腰斬:由於整定耗時遠超預期,全片晶圓多點抽檢節拍極度拉長,機臺淨產能僅為 ,無法滿足量產交付標準。
二、 動力學短板剖析:被動隔振面對內部機動源的雙向矛盾
為什麼在外界地面微振評估已達到 VC-D/E 的高等級潔淨室環境下,機臺內部仍會發生如此劇烈的晃動?排查團隊在花崗岩基座佈設了高頻加速度感測器與動態傾角儀,捕捉到了關鍵動力學機制:
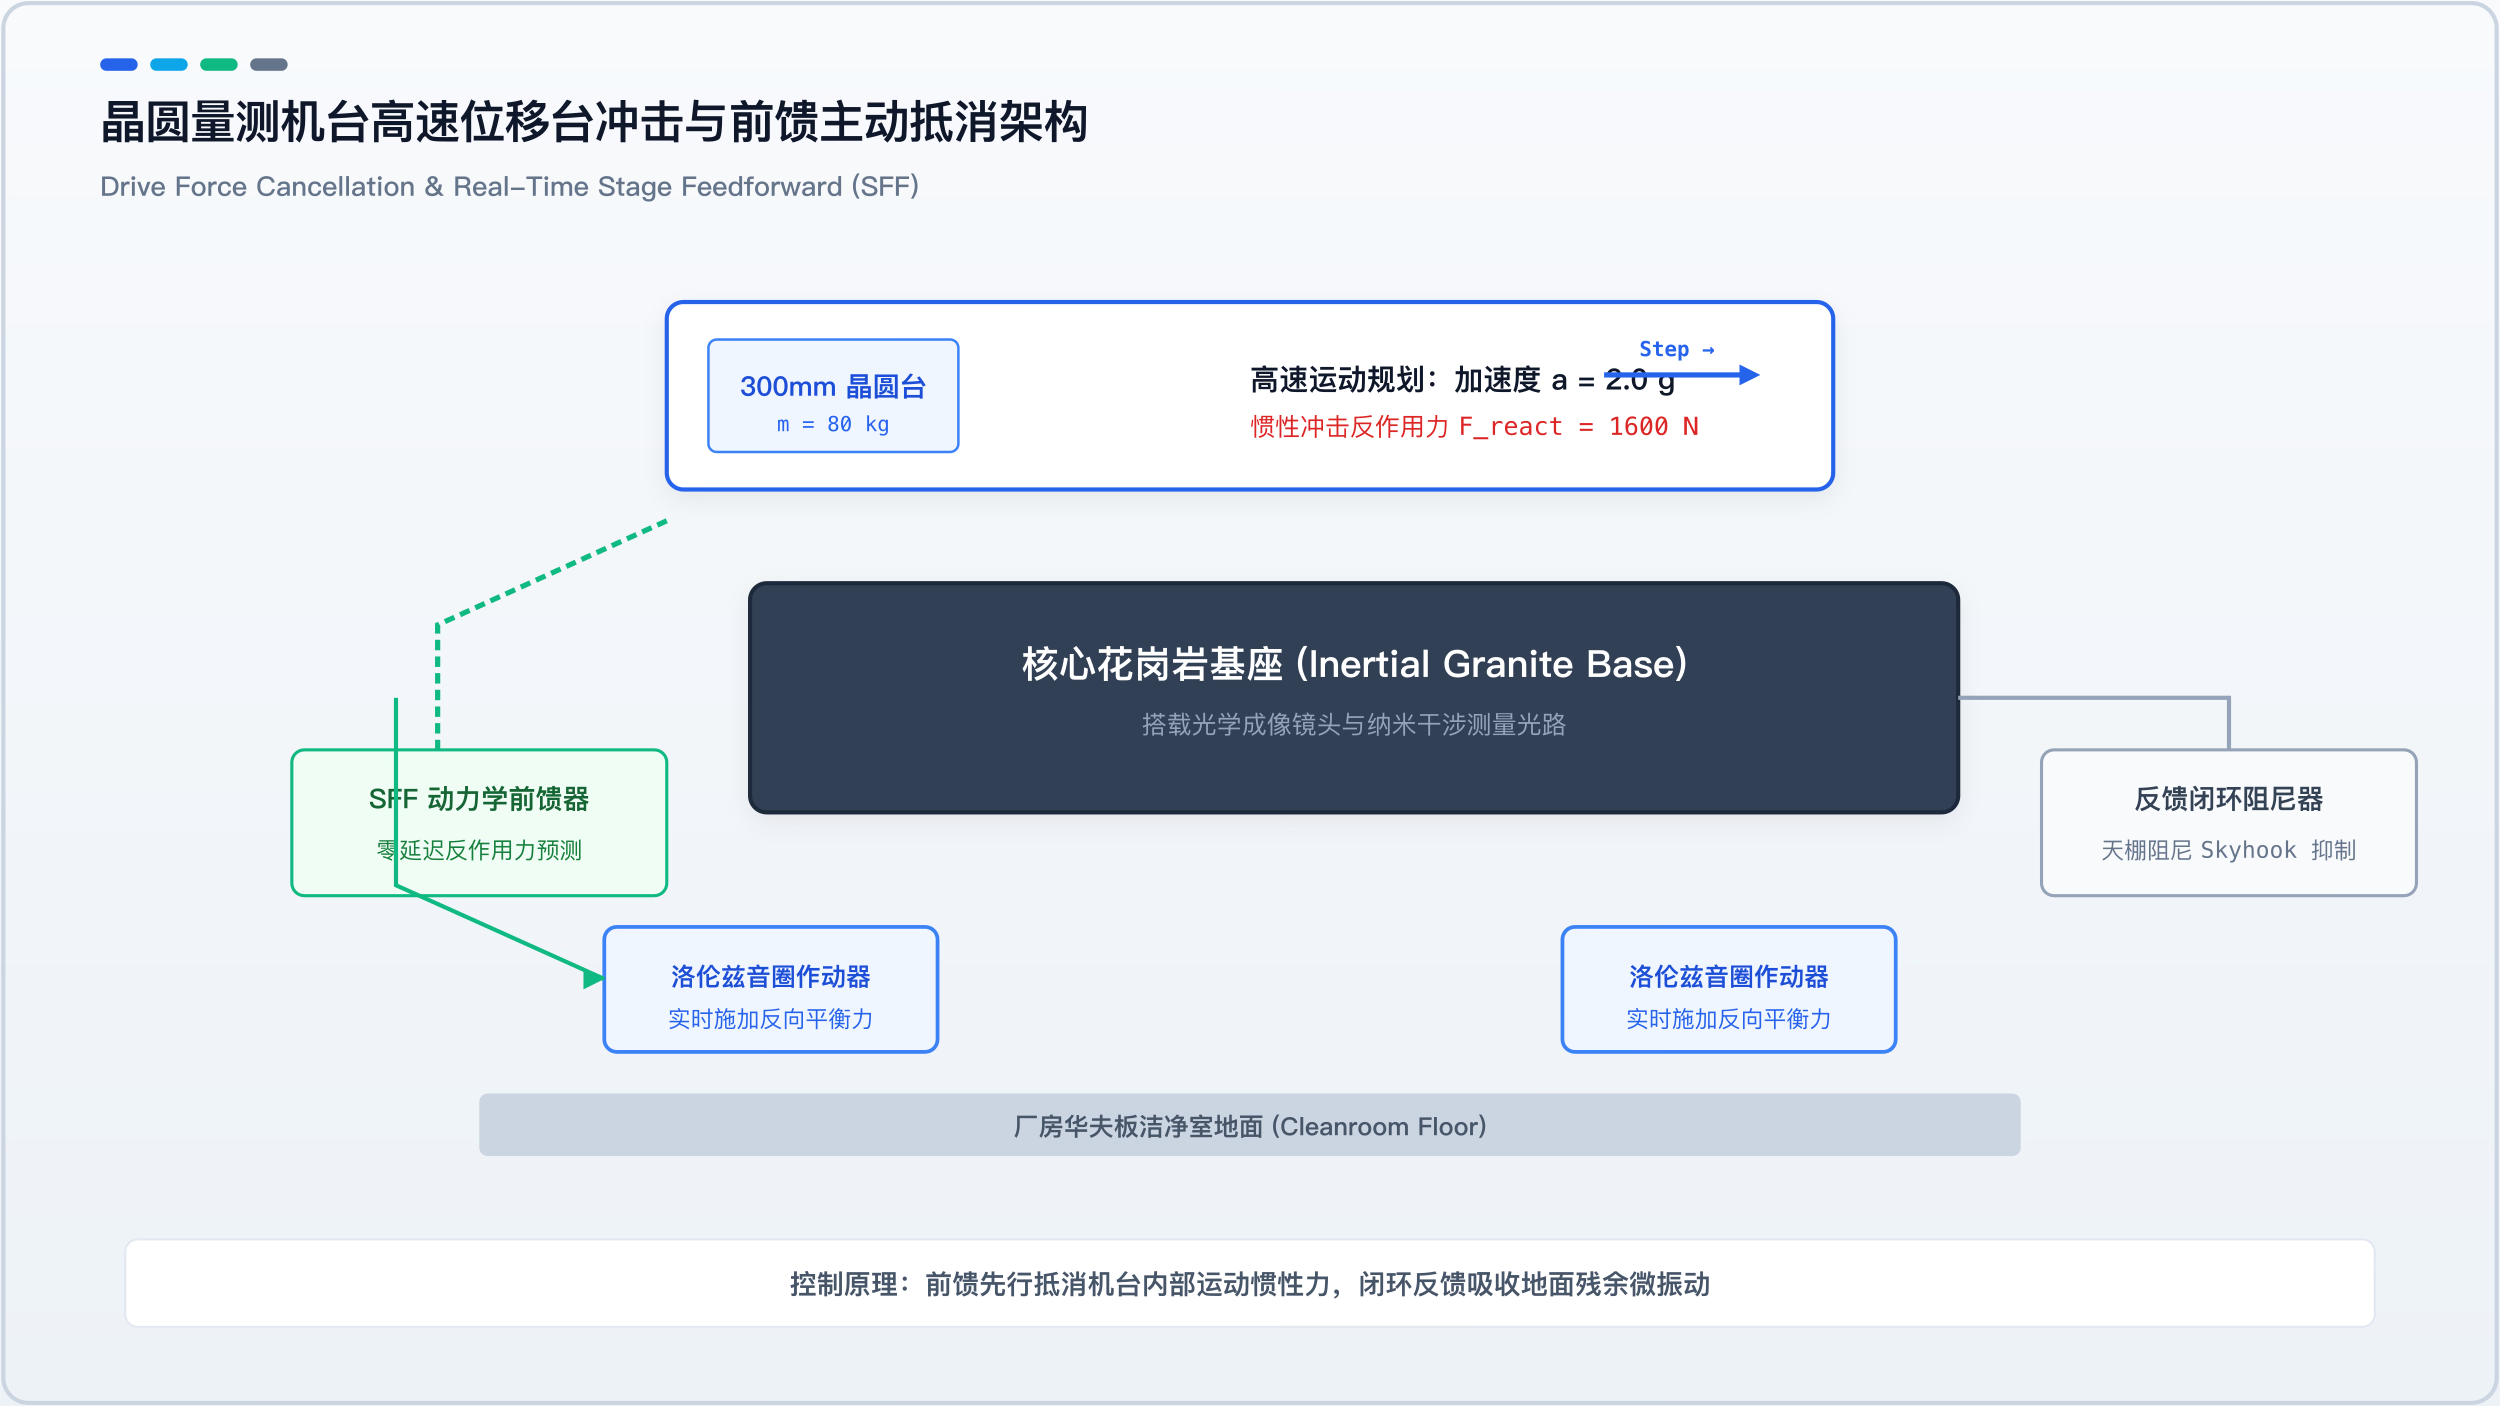
1. 牛頓第三定律的必然衝擊
當質量為 的位移臺以 加速度啟動時,依據牛頓第三運動定律,其直線電機驅動定子將對花崗岩基座施加等幅反相的反作用力:
近 的瞬時水平剪下力作用在質心偏離面上,誘發出巨大的俯仰(Pitch)與偏航(Yaw)動態傾覆力矩。
2. 被動隔振系統的內在物理悖論
傳統被動氣浮隔振系統的設計初衷是阻斷地面向上傳導的外界振動。為了在低頻(如 )實現隔離,彈簧剛度必須設計得非常柔軟(Soft Suspension):
- 隔地振:支撐剛度越軟,共振頻率越低,來自地面地基的高頻微振衰減率越高;
- 抗機載:但支撐剛度越軟,機臺對內部直接施加的作用力抵抗力越弱。近 的衝擊力瞬間衝撞柔軟的氣囊,必然將基座推入大幅度晃動,並在氣浮固有頻率(約 )附近形成低阻尼振鈴。
換言之,被動隔振無法兼顧“隔絕地面低頻入侵”與“抵抗內部衝擊反力”的雙重需求。
三、 六自由度驅動力抵消與 SFF 前饋控制架構設計
要打破這一物理制約,工程路徑是在機載擾動發生的同時,在空間中主動生成一個等幅反向的平衡力。聯合團隊設計了驅動力抵消(Drive Force Cancellation, DFC)與運動臺加速度前饋(Stage Feedforward, SFF) 複合主動控制架構:
1. 運動軌跡即時前饋鏈路(SFF Feedforward Path)
- 微秒級前饋感知:機臺運動控制器通過高速工業即時匯流排(EtherCAT),將位移臺未來的運動軌跡(包括瞬時目標位置座標與期望加速度指令 )以納秒級同步精度下發給主動隔振系統的多核 DSP 控制器;
- 逆動力學多軸解耦:DSP 依據機臺精確的三維質量分佈矩陣、質心幾何偏心率與轉動慣量模型,即時逆解出空間六個自由度()的反作用力與力矩向量:
2. 洛倫茲無摩擦音圈作動器(Voice Coil Actuators)
- 在花崗岩臺板四周原位安裝六組高動態響應的無鐵芯洛倫茲音圈電機(Voice Coil Actuators);
- 在位移臺啟動加速的完全同一瞬間,音圈電機在基座上主動施加反向電磁推力,將近 的慣性反力在花崗岩結構內部直接就地抵消,有效阻斷其轉化為使基座搖擺的動態功。
3. 天棚阻尼閉環反饋(Skyhook Feedback Damping)
- 基座內建的超低頻地震式速度計同步監測地面傳導而來的殘餘微動,通過天棚阻尼(Skyhook Damping)演算法提供虛擬空間阻尼,進一步吸收地基傳入的寬頻地脈動。
四、 現場實測對比與整定收益復盤
改造安裝除錯完成後,量測團隊在相同運動工況( 步進, 加速度)下進行了雙通道位移干涉儀與機臺產能對比終測:
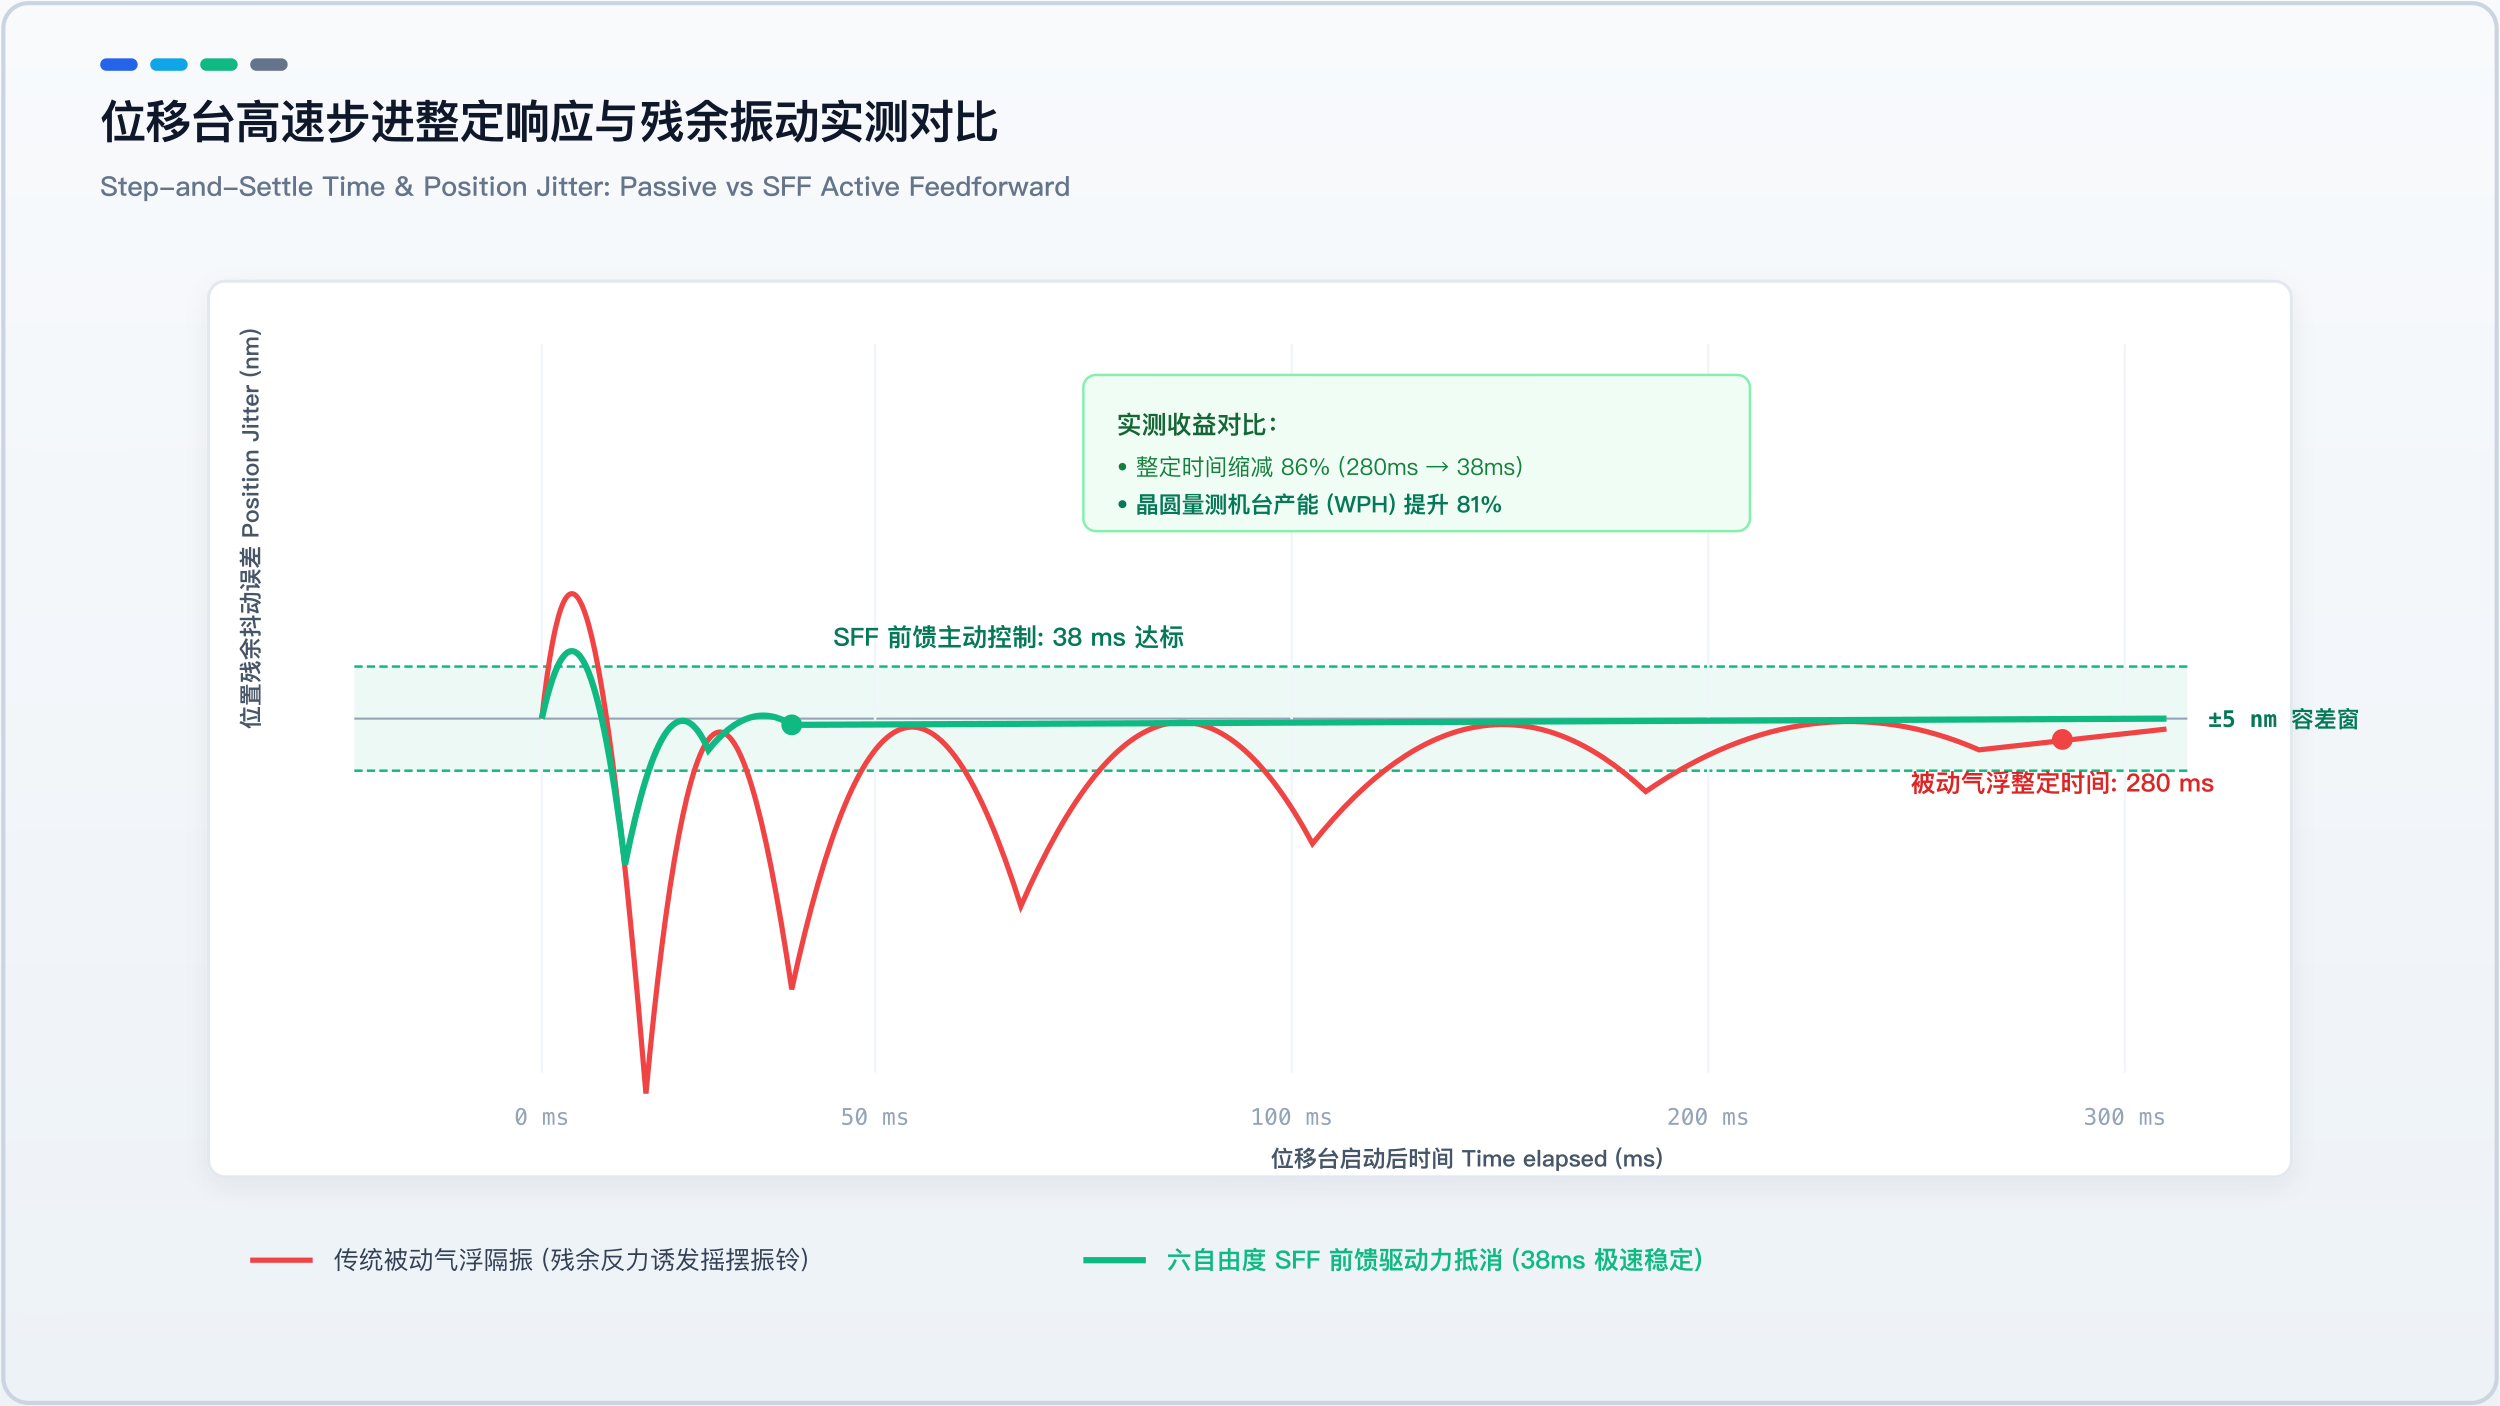
1. 步進整定時間大幅縮減
- 被動氣浮狀態:位移臺停止後,基座振鈴持續發散,收斂至 需耗時 ;
- 開啟前饋主動控制後:SFF 驅動力抵消迴路介入後,機座動態位移峰值被瞬時壓制,高阻尼反饋使殘餘微振迅速收斂,整定時間降至 ,縮減幅度達 ;
2. 機臺產出率(WPH)與成像良率躍升
- 產能飛躍:單步進整定耗時節省了 。在整片 300mm 晶圓多達數百個管芯的密集量測中,機臺淨吞吐量從 躍升至 ,整機產能提升達 ;
- 成像清晰度:高速步進後迅速開閘的電子束與光學成像再無邊緣運動模糊與干涉條紋畸變,量測重複性標偏收斂於 以內,滿足量產交付驗收要求。
五、 工程總結與啟示
從該 12 英寸晶圓量測機臺的整定實戰中,可提煉出以下核心工程判據:
- 認清擾動屬性是隔振設計的第一前提: 精密裝置面臨的振動源分為“外部地基入侵”與“內部機動反力”。被動減振在物理上無法同時化解這兩類方向相反的需求。面對包含高加減速運動臺的裝置,主動控制是突破物理極限的必然選擇;
- 前饋控制必須具備高精度動力學模型支撐: SFF 前饋抵消的效果高度依賴對機臺移動質量、質心動態位移以及導軌摩擦力特性的辨識精度。若模型引數偏差超過 ,反向作動可能因過補償引入二次衝擊;
- 跨系統協同是超精密裝置的關鍵競爭力: 打破運動控制系統(Motion Control)與隔振底座(Vibration Isolation)各自為戰的孤島,通過毫秒級即時前饋匯流排建立訊號直通,是現代半導體先進製程裝置突破產能天花板的核心底層技術。
六、 原廠技術協議效力與測試客觀性準則
在半導體晶圓量測機臺的隔振驗收與環境評定中,必須恪守以下工程原則:
- 原廠技術協議(Equipment-Specific Site Spec)效力始終具有首要裁決優先順序: SEMI E143 規範與通用 VC 曲線僅用於潔淨室基礎設施與動力管線的統籌規劃。機臺能否進入奈米級測量、整定時間是否達標,必須以裝置原廠專屬裝機技術協議(Site Specific Criteria)作為首要驗收裁決依據;
- 恪守現場測試客觀性紅線:窄帶干擾源識別定位: 現場振動測試報告必須忠實記錄實測捕獲的所有工況分量,嚴禁通過人為“剔除”特定步進衝擊或譜峰粉飾達標結論。堅持以窄帶 FFT 與時間歷程客觀定位干擾根因,方能實現精準的多軸動力學前饋退耦。
參考文獻與工程規範 (References)
- Butler, H. (2011). Position Control in Lithographic Equipment: An Enabler for Current-Day Chip Manufacturing. IEEE Control Systems Magazine, Vol. 31, No. 5, pp. 28–47. IEEE Xplore
- Preumont, A. (2018). Vibration Control of Active Structures: An Introduction. 4th Edition, Springer. SpringerLink
- Heertjes, M., Hennekens, D., & Steinbuch, M. (2010). MIMO feed-forward design in wafer scanners using a gradient approximation-based algorithm. Control Engineering Practice, Vol. 18, No. 5, pp. 495–506. TU Eindhoven Research
- SEMI (Semiconductor Equipment and Materials International). (2014). SEMI E143: Guide for Specifying Parameters of Active Vibration Isolation Systems. Milpitas, CA: SEMI. SEMI E143
- IEST (Institute of Environmental Sciences and Technology). (2007). IEST-RP-CC024.2: Measuring and Reporting Vibration in Microelectronics Facilities. Rolling Meadows, IL: IEST. IEST-RP-CC024
- Gordon, C. G. (1999). Evolving Criteria for Research Facilities Vibration. Proceedings of SPIE, Vol. 3786, pp. 362–373. Colin Gordon Associates Research