引言:纳米台阶上的“假纹”,为什么不要急着怪罪地面?
在半导体先进制程光刻胶膜厚测量、台阶仪计量校准标准样板(Step Height Standard)溯源认证,以及超薄二维材料晶阶高度测量中,**原子力显微镜(AFM)**是原子与亚纳米尺度形貌表征的核心装备。依据 ISO 5436-1 与半导体量测规范,台阶高度通常由台阶顶部上表面基准平面的拟合高度与两侧下底面凹槽基准平面的平均高度差直接解算。
然而,在实际扫描剖面轮廓中,测试人员经常遇到令测量失效的伪影异象:
- 边缘尖峰假过冲(Edge Overshoot & Ghost Steps):在垂直台阶跃升的边缘处,轮廓图上突兀地凸起一个高达数纳米甚至数十纳米的狭窄尖刺,随后紧接着数个周期性的下陷振铃;
- 下台阶边缘迟滞拖尾(Hysteresis Tails):探针从台阶顶部跳跃至底部时,剖面并未垂直截断,而是呈现一条平缓下斜的长拖尾,导致台阶宽度与侧壁陡度严重失真;
- 台阶平面弓形虚高与倾斜(Baseline Bowing & Thermal Tilt):原本平整的硅底面与光刻胶顶面呈现持续翘曲的弧度,台阶高度随扫描行数呈单向漂移;
- 全视场细密平行条纹(High-Frequency Ripples):图像背景布满与扫描线近似垂直或倾斜的周期性明暗毛刺,条纹间距在数十纳米至亚微米级浮动。
面对这类破坏测量精度的“假纹”,许多实验室的第一反应往往是“隔振台性能不行”或“大楼地面晃动”,并随之尝试加大充气压力、堆叠大理石板甚至紧急报修隔振器。然而工程实践反复证明:盲目归咎于地面微振,往往会导致大量的无效硬件改动与停机排查成本。
为什么台阶假纹大多并非源于地面?其根本原因在于纳米尺度下微悬臂梁与样品接触力学的特殊相互作用。本文系统解析引发台阶假纹的四大物理耦合机制,并提供一套可在机台控制软件与测试现场快速执行的五级排查甄别 SOP。
一、 台阶假纹的四大底层物理耦合机理
要彻底消除纳米台阶图像中的异常假纹,首先必须剖析探针走过台阶突变结构时,系统各物理部件在微秒()与纳米()时空尺度下的力学响应。
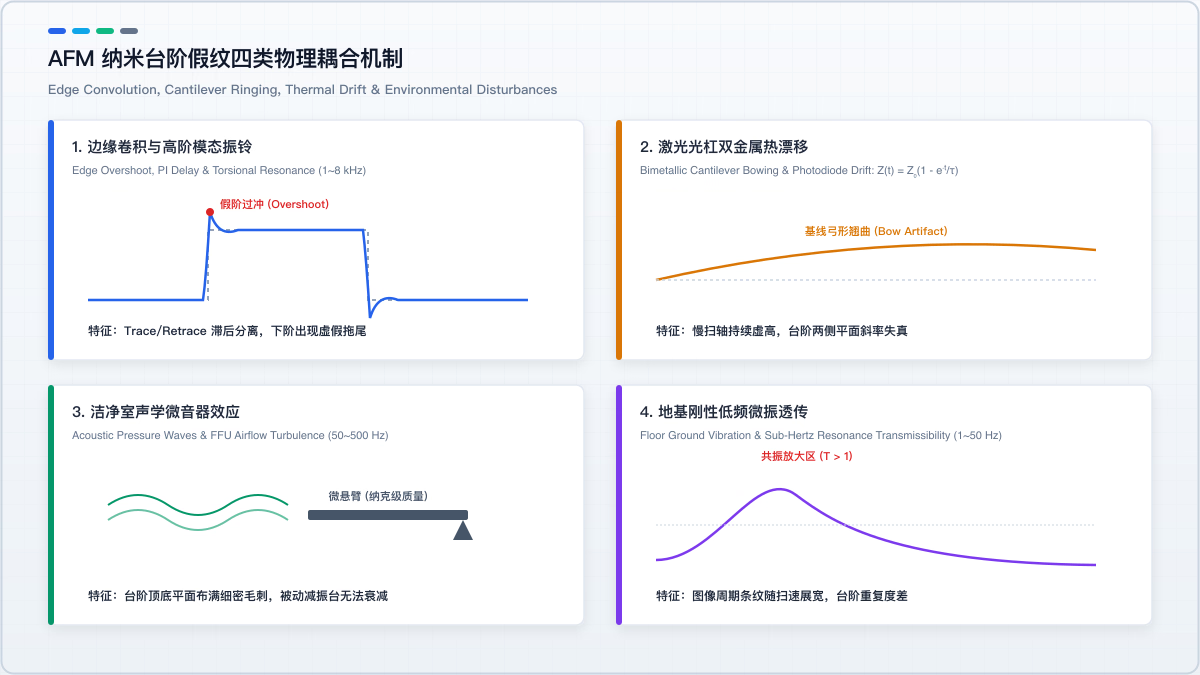
1. 边缘几何卷积与悬臂梁高阶扭转模态共振(Cantilever Ringing)
当探针以恒定水平速度 扫过高度突变的大坡度垂直台阶时:
- 探针尖端几何卷积效应:实际 AFM 针尖并非理想的几何几何奇点,而是具有有限曲率半径(通常为 )与侧壁半锥角(Cone Angle )。当针尖逼近垂直台阶侧壁时,接触点并非位于针尖极值顶点,而是针尖圆弧侧翼率先接触样品侧壁,导致台阶侧壁在横向轮廓上被卷积展宽:
- 微悬臂横向扭转高阶模态激发:垂直台阶会给探针施加突发性瞬态侧向剪切力。除了一阶垂向弯曲模态(,通常为 )外,微悬臂的横向扭转模态(Torsional Mode)频率 会被台阶瞬态边缘脉冲瞬间撞击激发。由于微悬臂在空气或轻敲模式下的品质因子 往往高达 ,扭转与垂直振动的交叉耦合会导致反馈光杠信号出现剧烈的正弦衰减振铃(Ringing),表现为紧随台阶边缘的周期性伪峰。
2. 闭环控制回路过冲与积分延迟(PID Controller Dynamics)
商用 AFM 依赖压电扫描管驱动 Z 轴伺服回路以维持探针与样品的作用力恒定。当探针遇到阶跃信号(Step Input)时:
- 增益过冲(P-Gain Overshoot):若为了追求高跟踪灵敏度而将比例增益(P-gain)调至临界点,系统对阶跃输入的二阶阻尼响应会发生欠阻尼振荡,在台阶上升沿激发出数十纳米的假性尖峰;
- 积分延迟(I-Gain Delay):相反,若积分增益设置偏低,探针在跌落台阶瞬间无法快速跟进样品表面沉陷,闭环压电管需经历数个采样周期的累加才能拉平误差,在下台阶处形成虚假缓坡拖尾。
3. 激光光杠双金属热漂移与空间热对流(Thermal Drift)
在半微量与亚纳米厚度测量中,热漂移是基线弓形弯曲与斜率失真的主要诱因:
- 双金属微悬臂热弯曲效应:大多数商用硅探针微悬臂背面蒸镀了 的金(Au)或铝(Al)反射层。由于金属与单晶硅的热膨胀系数差异极大( vs ),激光照射光杠以及环境微小温差会使微悬臂如双金属片般向上或向下持续弯曲,产生等效高度漂移:
- 依据 ISO 11039 扫描探针显微镜样品漂移率标准,未经过充分预热达到热平衡的 AFM,漂移率往往高达 ,直接将平直台阶下表面扭曲成斜坡。
4. 空气声学微音器效应与地基微振刚性透传
- 声学微音器效应(50~500 Hz):洁净室 FFU 顶棚风机运转脉动、空调出风口湍流以及空间驻波声压,会直接拍击微悬臂微小截面,激发出均匀的高频本底毛刺;
- 地基刚性微振(1~50 Hz):周边地铁、道路重型车辆、建筑楼宇自振通过地面传入仪器机架,在未达隔振阈值或被动台低频共振区被放大,表现为沿慢扫轴周期性分布的条纹。
二、 AFM 纳米台阶假纹五级排查甄别 SOP
为避免实验人员在排查时盲目调试硬件,默准技术团队制定了由浅入深、逐级剥离的五级标准排查流程:
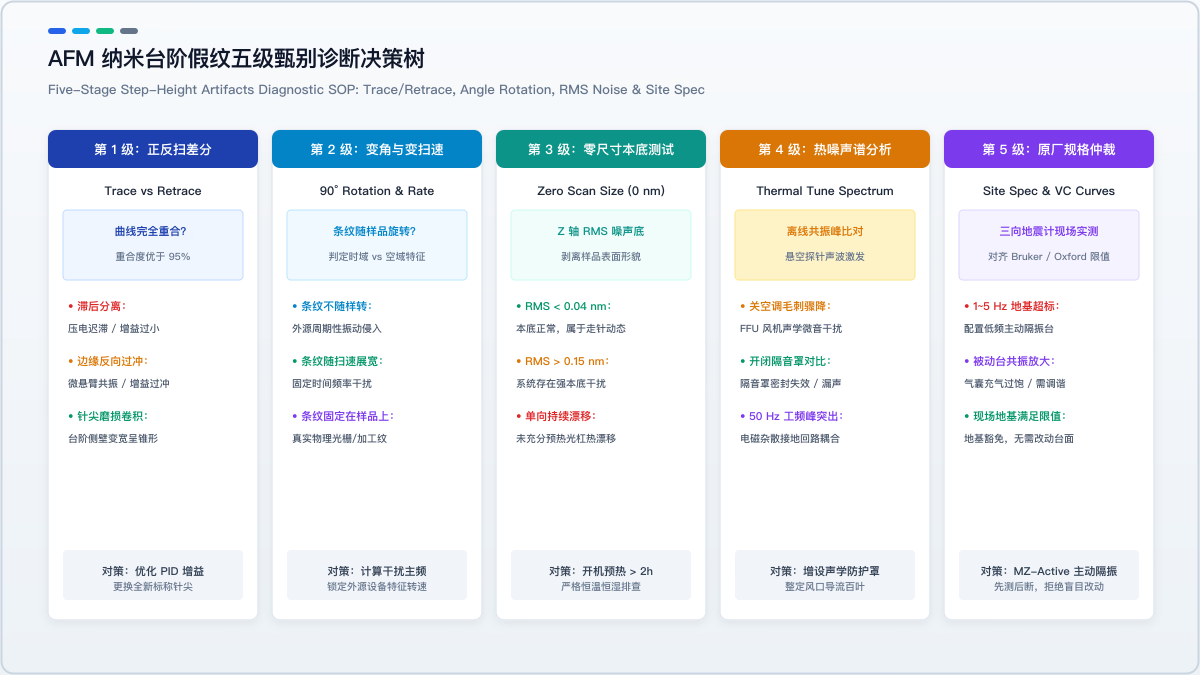
第 1 级:正反扫重合度差分测试(Trace vs Retrace Analysis)
这是区分仪器力学与控制参数异常与样品真实结构最快的第一步动作:
- 操作规范:在机台采集软件的实时示波器(Scope)视图中,同步开启正扫通道(Trace)与反扫通道(Retrace)的一维剖面线重叠显示;
- 甄别判断逻辑:
- 正反扫曲线完美重合(差分均方根 ):证明探针与表面跟踪极其紧密,无迟滞过冲,台阶轮廓真实可信;
- 正反扫台阶边缘出现反向尖峰:正扫时台阶右缘凸起,反扫时台阶左缘凸起,说明边缘尖峰并非样品的真实形貌,而是探针碰撞台阶瞬间引发的微悬臂共振振铃或反馈控制比例增益过冲;
- 正反扫曲线上下水平间隙大、台阶侧壁严重错位:通常由静电吸附过强、轻敲模式设定点(Setpoint)过小、或驱动压电陶瓷的积分增益严重偏低引起。
- 工程处置:适度调小 P 增益、微调 Setpoint 振幅衰减比,若侧壁展宽异常,更换全新标称尖锐探针。
第 2 级:90° 旋转角与变扫速测试(Scan Angle & Rate Rotation)
此步骤用于剥离时间固定频率外界干扰与样品空间固定周期结构:
- 操作规范:
- 动作 A:保持扫描视场大小与中心坐标不变,将扫描角度(Scan Angle)从 旋转至 ;
- 动作 B:将扫描频率(Scan Rate)从标称的 调低至 ,再调高至 ;
- 甄别判断逻辑:
- 条纹随样品同步旋转 90°:条纹始终固定在样品的物理微观方位上,证明其为样品表面的真实加工波纹或晶格台阶,排除一切外界振动;
- 条纹方向不随样品旋转,且间距随扫速改变:若扫速从 减慢为 时,屏幕条纹在像素上的间距精确展宽一倍,这铁证了该干扰是一个在时间轴上具有固定物理频率 的外界干扰源:
式中 为单行扫描中的条纹周波数。通过该公式可逆向精确锁定干扰频率(例如 电源工频、 粗抽机械泵转速)。
第 3 级:零尺寸静态本底噪声测定(Zero Scan Size Baseline)
在台阶测量中,必须剥离机台自身的本底极限噪声底(Noise Floor):
- 操作规范:将 AFM 扫描尺寸强制设为 (Zero Scan Size),使压电管停止横向移动,探针停留在平整洁净的参考硅基底单点上,在下潜恒定跟踪状态下连续采集 60 秒 Z 轴传感器信号;
- 判据指标:
- 合格基准:商用 AFM 在静态单点下的 Z 轴均方根噪声 ();
- 异常判据:若静态 ,证明系统存在强大的连续外界本底骚扰,此时在台阶上开展的任何亚纳米量测均不具备计量置信度;
- 斜率漂移判定:若静态曲线呈现单向线形倾斜,计算单位时间位移 ;若漂移率 ,表明激光头未预热平衡,需静置保温 2 小时后重新定标。
第 4 级:悬臂梁热噪声谱离线诊断(Thermal Tune Spectrum)
当确认存在外界动态干扰后,判断其究竟通过空气声压侵入还是地面刚性传入:
- 操作规范:将探针提离样品表面(悬空约 ),启动控制软件中的热噪声调谐(Thermal Tune)模块,采集悬臂梁在环境扰动下的布朗运动频谱响应;
- 现场对比验证:
- 关停空调与 FFU 瞬态对比:临时关停房间空调送风或遮蔽送风口 2 分钟,若悬臂梁频谱基底背景噪声骤降 ,确证为声学微音器效应;
- 密封隔音罩对比:完全密封隔音罩,若隔音罩关闭前后频谱无明显衰减,说明隔音罩橡胶密封条老化或底部电缆穿线孔存在声漏短路;
- 工程处置:加装双层阻尼隔音罩或气流导向屏障,严禁让空调风口直吹 AFM 镜体。
第 5 级:三轴现场微振实测与原厂 Site Spec 限值裁决
当完成上述声学、热漂移与参数排查后,若条纹与噪声依然存在,方可启动地面微振与隔振系统仲裁:
- 现场三轴同步采集:采用高灵敏度低频地震速度计(频率下限达 ),分别在设备安装地面与隔离台台面上进行同步三向振动采集,输出 1/3 倍频程速度 RMS 谱线;
- 原厂规格(Site Spec)首要裁决原则:
- 将实测谱线与 Bruker、Park Systems、Oxford Instruments 等原厂装机技术协议中的振动容限曲线(如 VC-D / VC-E 曲线或特定窄带线谱限值)直接叠图;
- 地基达标判定:若地面实测振动全频段低于原厂限值,则依法豁免地基责任,严禁盲目升级隔振台;
- 被动台共振放大检出:若台面振动在 处高出地面振动 ,证明现场气浮台已陷入共振放大区,需立即检查气囊工作高度或改换具备低频前馈退耦能力的主动隔振台(如 MZ-Active)或全金属负刚度隔振台。
三、 常见处置方式的技术误区与力学辨析
在微纳量测现场,实验人员基于直觉常采取以下处置手段,但往往导致反向效果:
1. 盲目增加积分增益(I-Gain)以消除台阶下坠拖尾
很多操作者看见台阶下坠处有缓坡拖尾,便大幅提升积分增益。但当积分增益接近系统闭环相位裕度极限时,探针不仅无法消除拖尾,反而会在台阶顶面与底面上全面激发出高频自激振荡,使原本平整的表面布满假峰。
2. 在工作台面下私自垫入普通橡胶减震垫
由于普通工业橡胶在未受控静态载荷下的压缩变形具有极高非线性,且缺乏足够的粘弹性阻尼比(通常 )。在现有台面下私自垫入橡胶块,会与机台自身质量形成一个未经验算的次级振动系统,固有频率往往恰好落在大楼人流走动与地脉动的 敏感区,导致 AFM 图像剧烈摇晃。
3. 未经热平衡直接开始亚纳米薄膜厚度标定
在半导体晶圆薄膜测量中,若刚开机或刚更换探针 15 分钟内便执行台阶高度标定,光杠热漂移会将 10 nm 的真实台阶高度测量为 8 nm 或 12 nm,造成严重的工艺失准。
参考文献与工程规范 (References)
- ISO (International Organization for Standardization). (2000). ISO 5436-1:2000: Geometrical Product Specifications (GPS) - Surface texture: Profile method; Measurement standards - Part 1: Material measures. Geneva: ISO. ISO 5436-1
- ISO (International Organization for Standardization). (2012). ISO 11039:2012: Surface chemical analysis - Scanning-probe microscopy - Determination of sample drift rate. Geneva: ISO. ISO 11039
- Nečas, D., & Klapetek, P. (2012). Gwyddion: an open-source software for SPM data analysis. Central European Journal of Physics, 10(1), 181–188. SpringerLink
- Voigtländer, B. (2015). Scanning Probe Microscopy: Atomic Force Microscopy and Scanning Tunneling Microscopy. Springer-Verlag Berlin Heidelberg. SpringerLink
- Platus, D. L. (1999). Negative-stiffness-mechanism vibration isolation systems. Proceedings of SPIE, Vol. 3786, pp. 98–105. SPIE Digital Library
- Gordon, C. G. (1999). Evolving Criteria for Research Facilities Vibration. Proceedings of SPIE, Vol. 3786, pp. 362–373. Colin Gordon Associates Research