在先进半导体制造与封装测试中,晶圆表面缺陷检测(Wafer Defect Inspection)与关键尺寸扫描电镜(CD-SEM)是保障先进制程良率的关键量测设备。为了满足每小时晶圆处理量(WPH, Wafers Per Hour)的严苛商业指标,机台内部承载 300mm 晶圆的精密大行程双轴位移台(XY Stage)必须以极高加速度在芯片管芯(Die)之间快速穿梭。
然而,当位移台的运动加速度推升至 ()时,强烈的加减速运动会在机台内部激发出高达数千牛顿的瞬态反作用力(Inertial Reaction Force)。如果机台的隔振系统无法瞬时化解该内部冲击,整机花岗岩基板将陷入持续数十至数百毫秒的多轴摇摆振铃,导致干涉测量与电子光学成像长时间无法进入纳米国限,产能遭到剧烈折损。
本文基于某半导体设备制造厂量测机台的工程实测数据,复盘其从被动气浮振铃困境到采用六自由度主动前馈控制的治理全过程。
一、 现场工况与核心瓶颈:步进整定为什么卡在 280 毫秒?
1. 设备架构与运行参数
- 目标机台:300mm 晶圆明暗场光学量测机台;
- 位移台参数:XY 运动台参振总质量约为 ,额定步进加速度设计为 (约 ),单次管芯步进距离 ;
- 装机基座:整机搭载于一套重约 的精密花岗岩基座上,原机配置四点被动空气弹簧隔振系统;
- 测量指标红线:到达目标点后,晶圆相对光学成像镜头的位置抖动误差(Position Jitter)必须衰减并收敛至 以内方可开闸曝光拍摄。
2. 现场异常现象
在机台联合调试中,研发团队发现运动台在高速完成 步进指令后:
- 整定时间严重过长:机台残余位移抖动在 之间剧烈往复衰减,从运动停止到残余误差最终收敛至 容差窗耗时达 ;
- 机台产能腰斩:由于整定耗时远超预期,全片晶圆多点抽检节拍极度拉长,机台净产能仅为 ,无法满足量产交付标准。
二、 动力学短板剖析:被动隔振面对内部机动源的双向矛盾
为什么在外界地面微振评估已达到 VC-D/E 的高等级洁净室环境下,机台内部仍会发生如此剧烈的晃动?排查团队在花岗岩基座布设了高频加速度传感器与动态倾角仪,捕捉到了关键动力学机制:
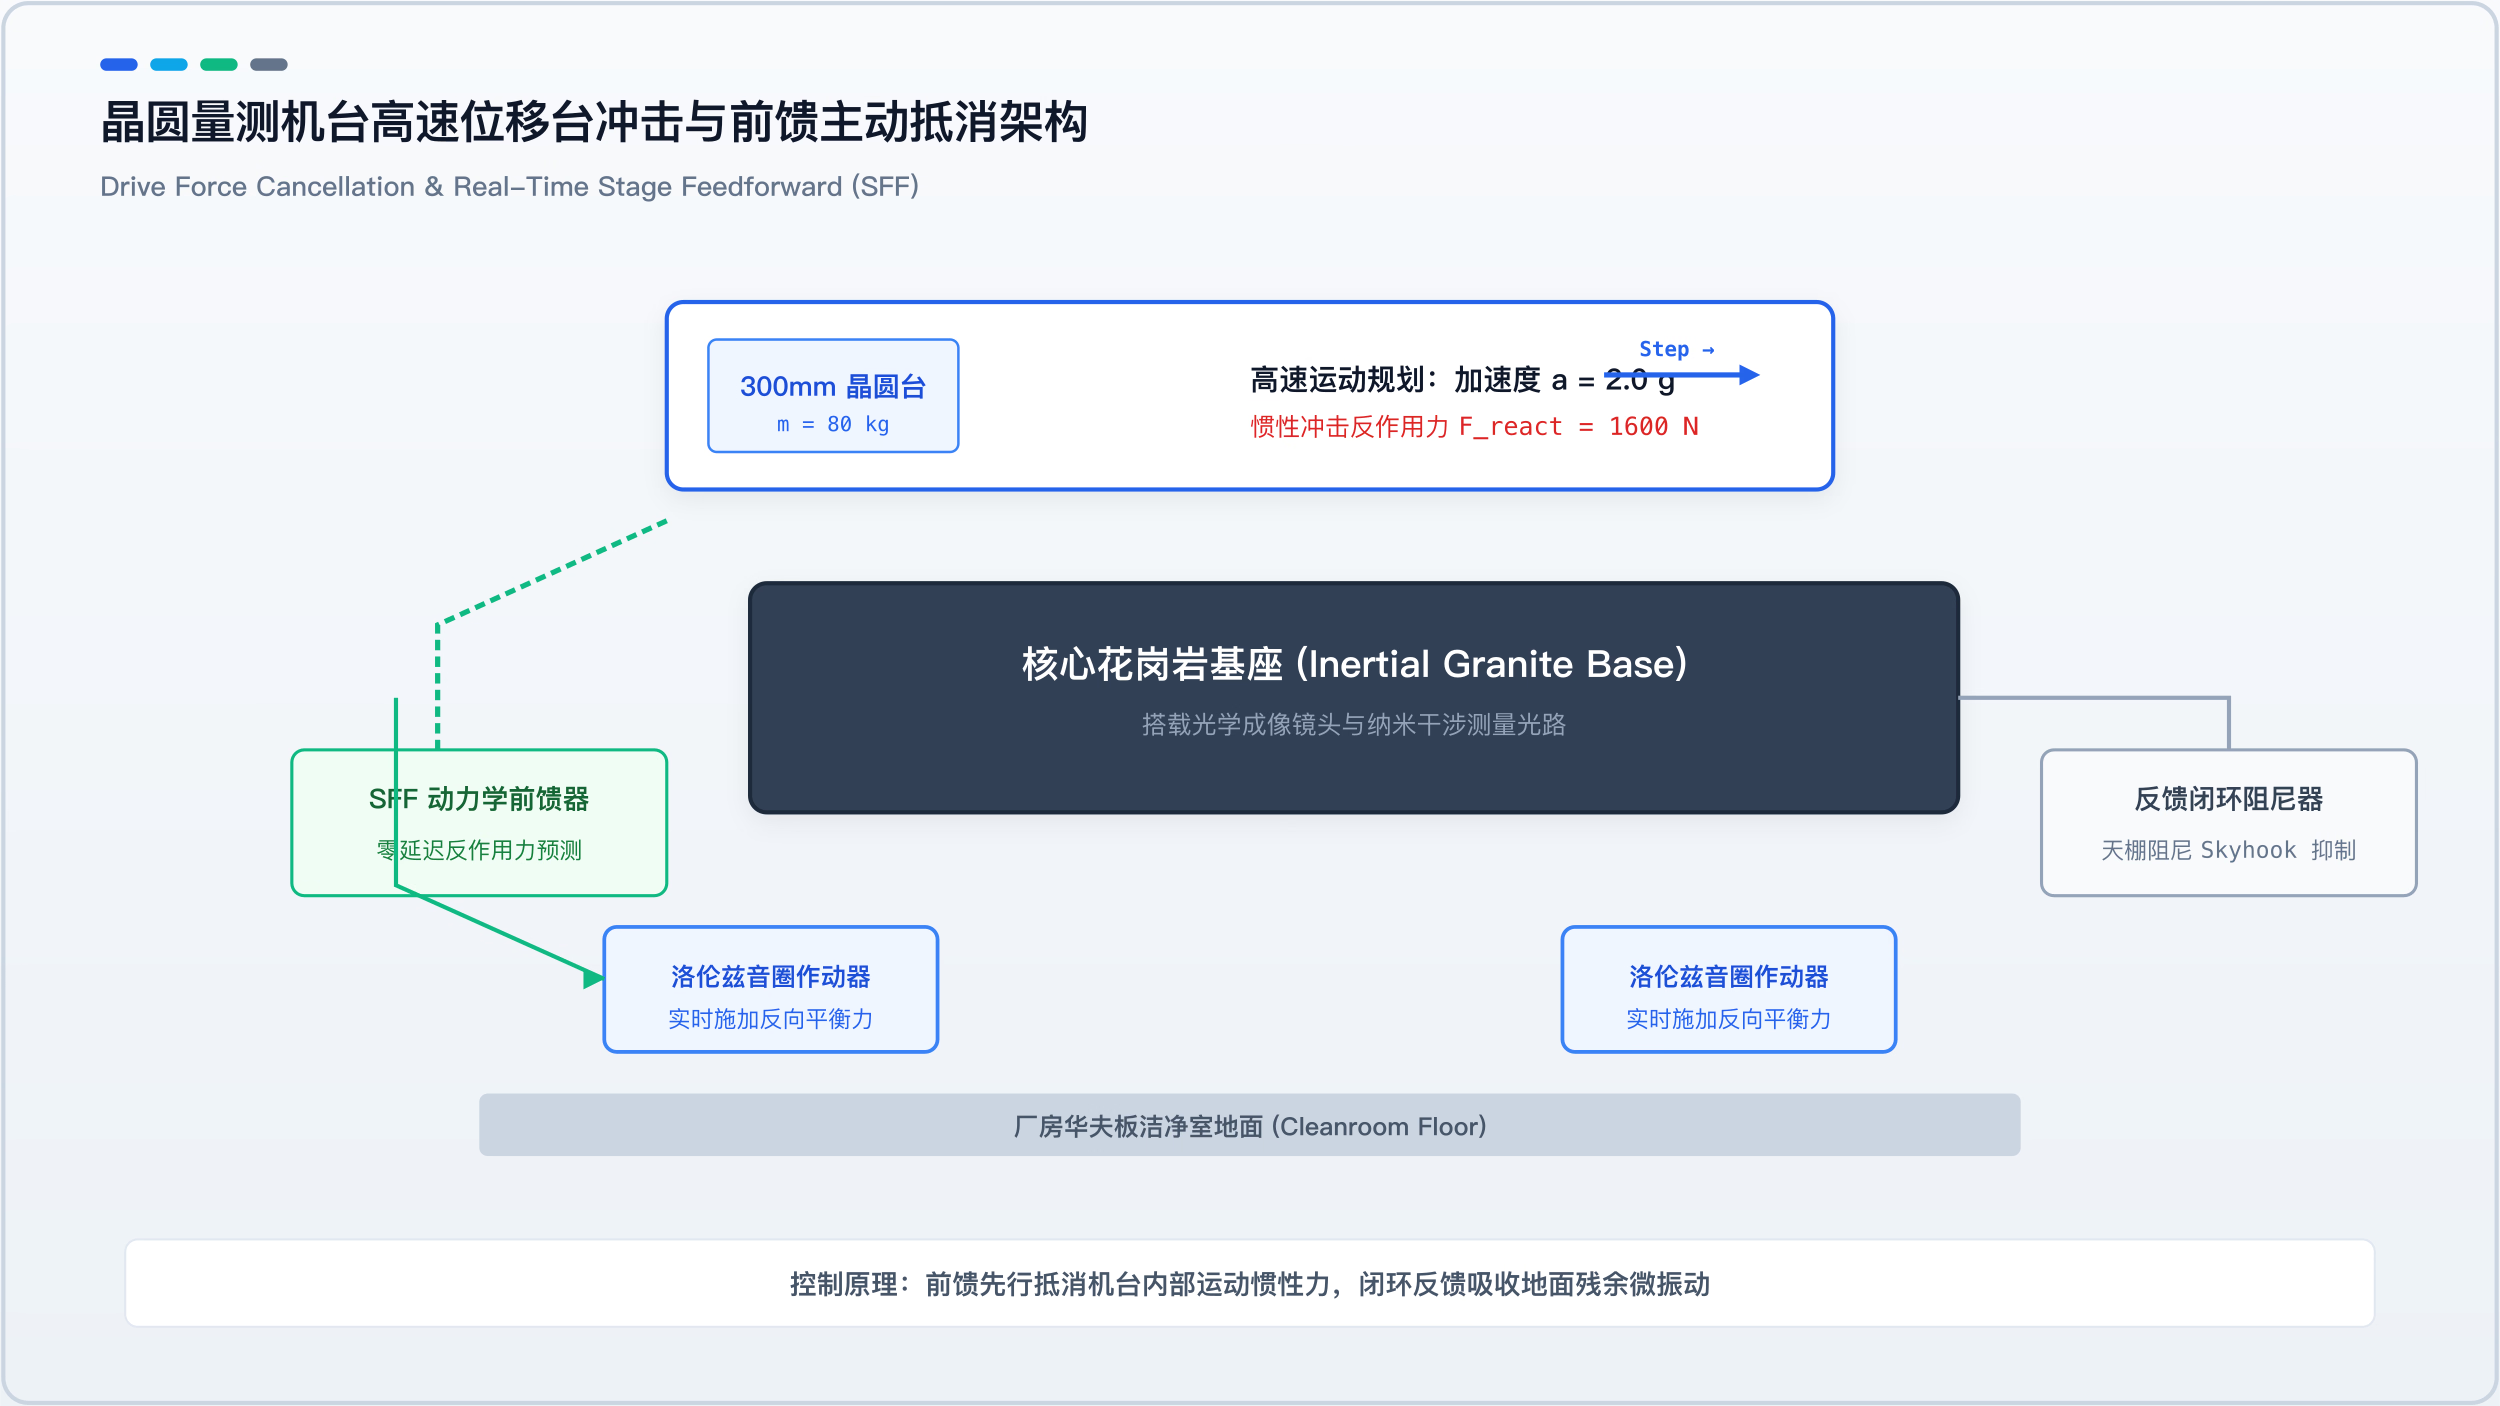
1. 牛顿第三定律的必然冲击
当质量为 的位移台以 加速度启动时,依据牛顿第三运动定律,其直线电机驱动定子将对花岗岩基座施加等幅反相的反作用力:
近 的瞬时水平剪切力作用在质心偏离面上,诱发出巨大的俯仰(Pitch)与偏航(Yaw)动态倾覆力矩。
2. 被动隔振系统的内在物理悖论
传统被动气浮隔振系统的设计初衷是阻断地面向上传导的外界振动。为了在低频(如 )实现隔离,弹簧刚度必须设计得非常柔软(Soft Suspension):
- 隔地振:支撑刚度越软,共振频率越低,来自地面地基的高频微振衰减率越高;
- 抗机载:但支撑刚度越软,机台对内部直接施加的作用力抵抗力越弱。近 的冲击力瞬间冲撞柔软的气囊,必然将基座推入大幅度晃动,并在气浮固有频率(约 )附近形成低阻尼振铃。
换言之,被动隔振无法兼顾“隔绝地面低频入侵”与“抵抗内部冲击反力”的双重需求。
三、 六自由度驱动力抵消与 SFF 前馈控制架构设计
要打破这一物理制约,工程路径是在机载扰动发生的同时,在空间中主动生成一个等幅反向的平衡力。联合团队设计了驱动力抵消(Drive Force Cancellation, DFC)与运动台加速度前馈(Stage Feedforward, SFF) 复合主动控制架构:
1. 运动轨迹实时前馈链路(SFF Feedforward Path)
- 微秒级前馈感知:机台运动控制器通过高速工业实时总线(EtherCAT),将位移台未来的运动轨迹(包括瞬时目标位置坐标与期望加速度指令 )以纳秒级同步精度下发给主动隔振系统的多核 DSP 控制器;
- 逆动力学多轴解耦:DSP 依据机台精确的三维质量分布矩阵、质心几何偏心率与转动惯量模型,实时逆解出空间六个自由度()的反作用力与力矩矢量:
2. 洛伦兹无摩擦音圈作动器(Voice Coil Actuators)
- 在花岗岩台板四周原位安装六组高动态响应的无铁芯洛伦兹音圈电机(Voice Coil Actuators);
- 在位移台启动加速的完全同一瞬间,音圈电机在基座上主动施加反向电磁推力,将近 的惯性反力在花岗岩结构内部直接就地抵消,有效阻断其转化为使基座摇摆的动态功。
3. 天棚阻尼闭环反馈(Skyhook Feedback Damping)
- 基座内置的超低频地震式速度计同步监测地面传导而来的残余微动,通过天棚阻尼(Skyhook Damping)算法提供虚拟空间阻尼,进一步吸收地基传入的宽带地脉动。
四、 现场实测对比与整定收益复盘
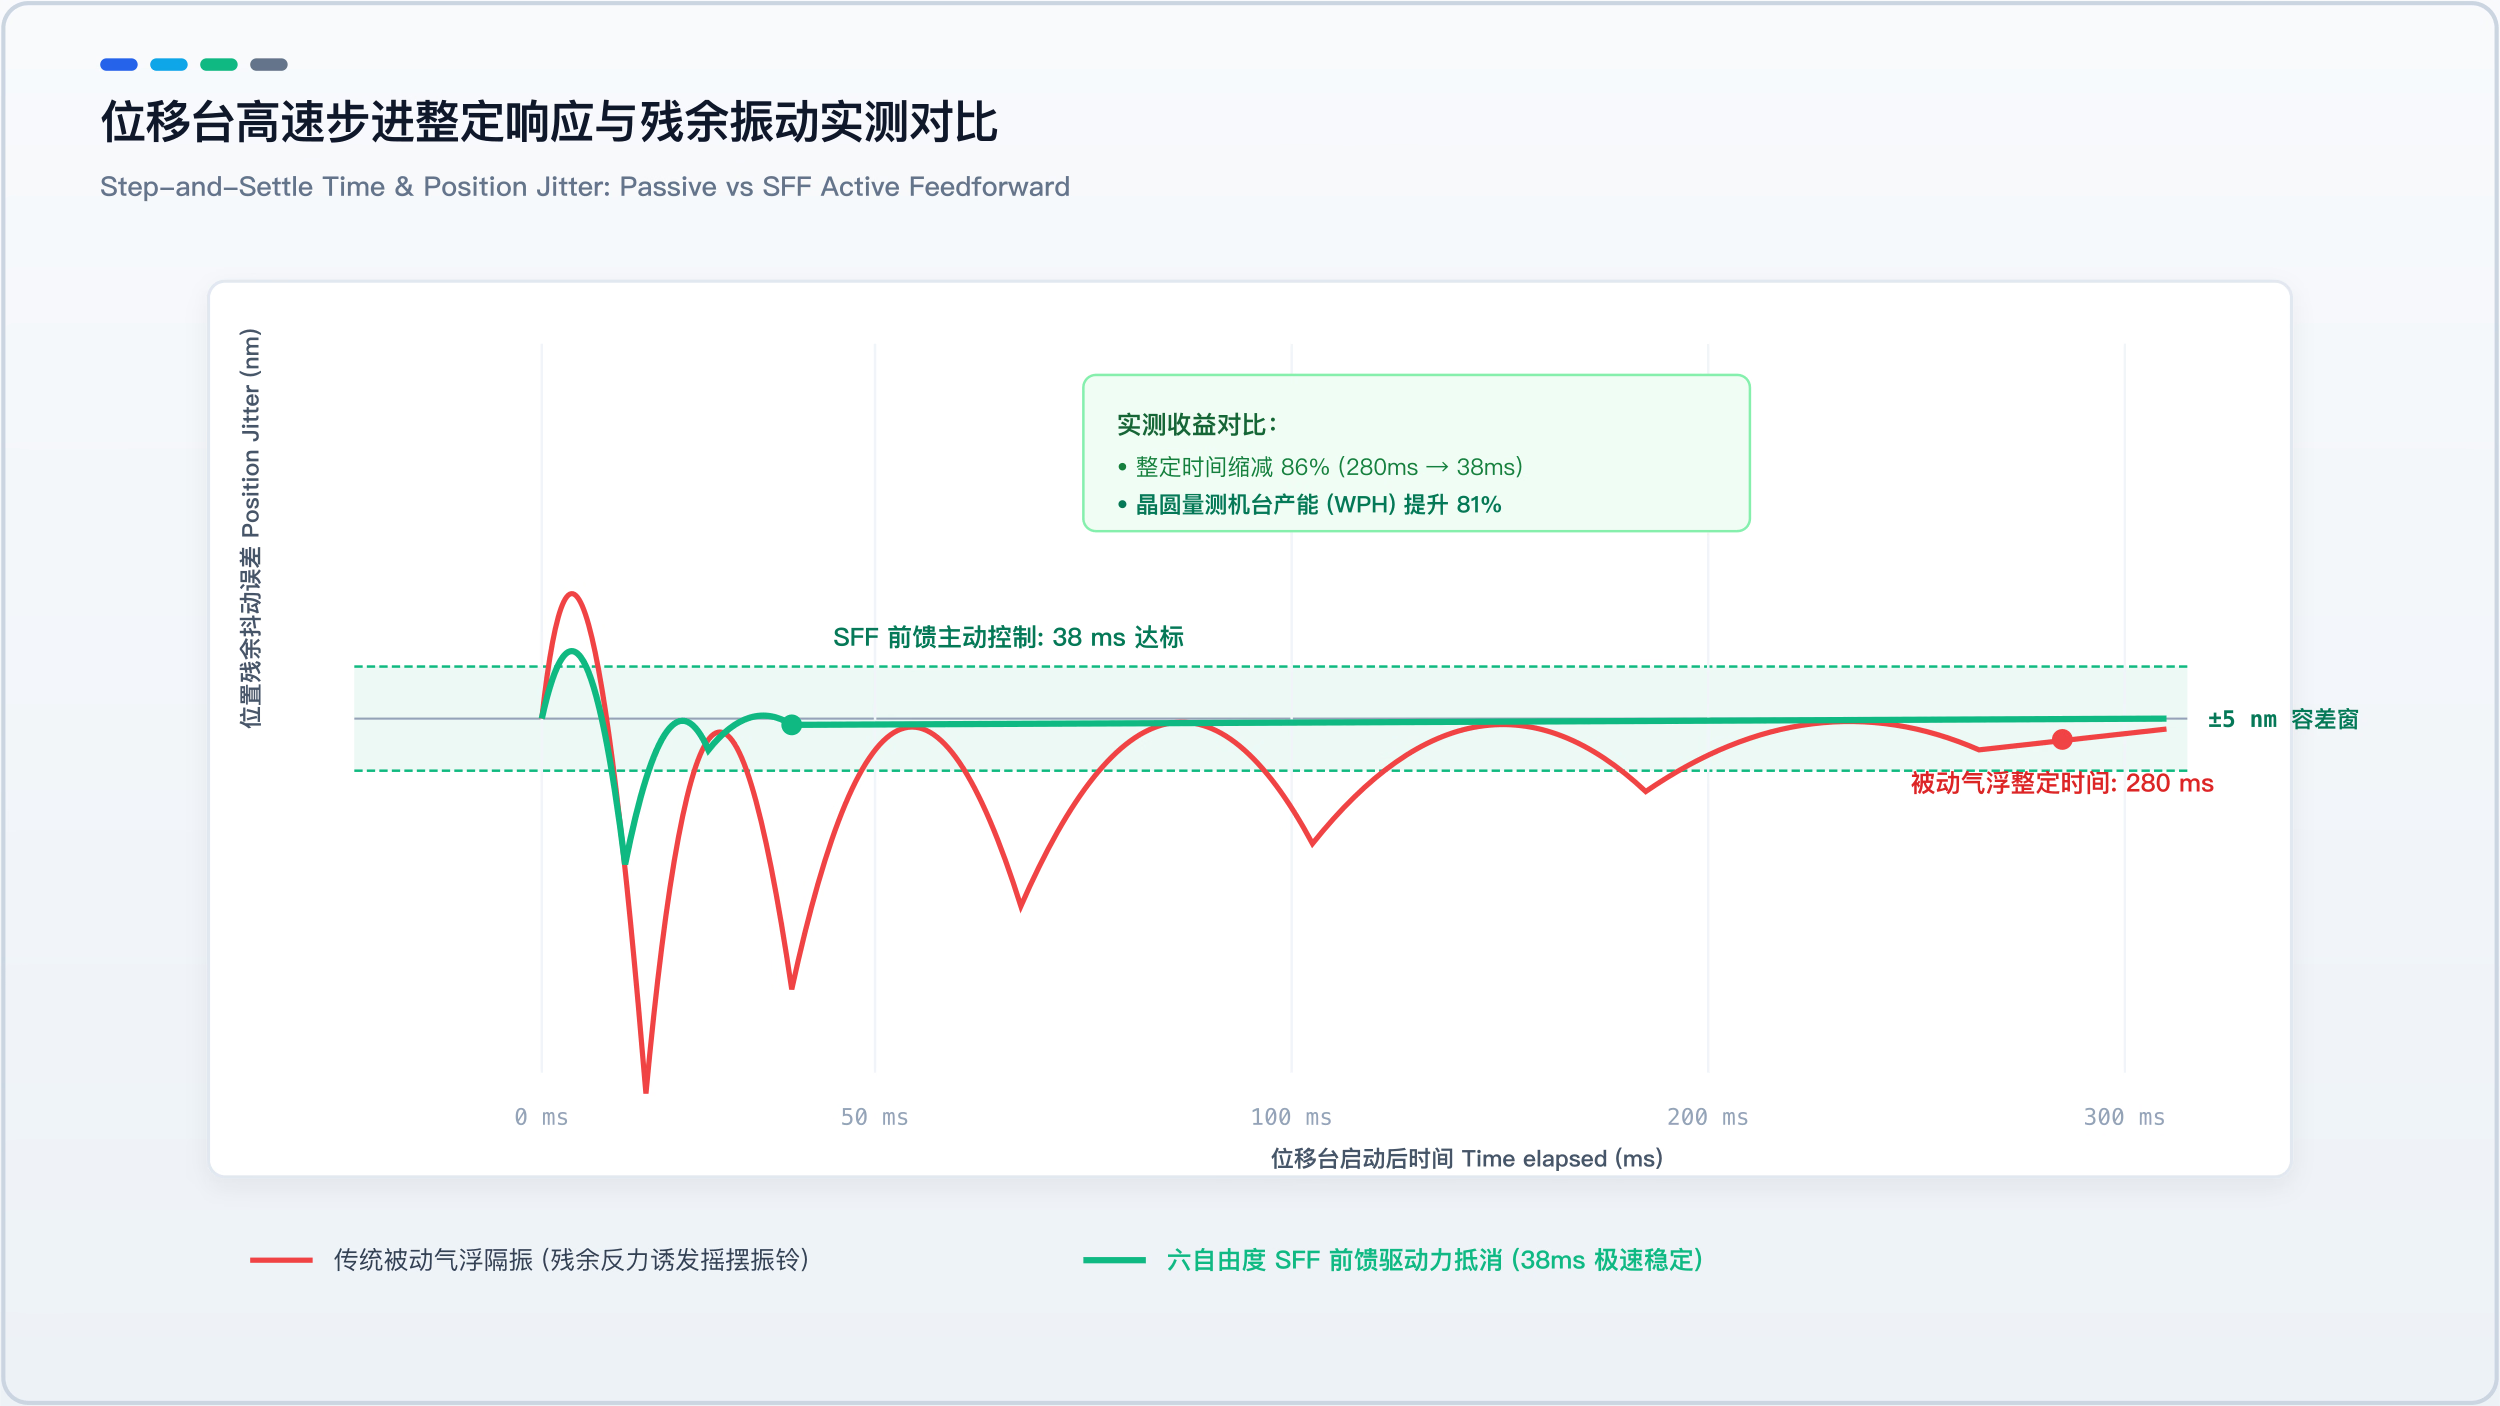
改造安装调试完成后,量测团队在相同运动工况( 步进, 加速度)下进行了双通道位移干涉仪与机台产能对比终测:
1. 步进整定时间大幅缩减
- 被动气浮状态:位移台停止后,基座振铃持续发散,收敛至 需耗时 ;
- 开启前馈主动控制后:SFF 驱动力抵消回路介入后,机座动态位移峰值被瞬时压制,高阻尼反馈使残余微振迅速收敛,整定时间降至 ,缩减幅度达 ;
2. 机台产出率(WPH)与成像良率跃升
- 产能飞跃:单步进整定耗时节省了 。在整片 300mm 晶圆多达数百个管芯的密集量测中,机台净吞吐量从 跃升至 ,整机产能提升达 ;
- 成像清晰度:高速步进后迅速开闸的电子束与光学成像再无边缘运动模糊与干涉条纹畸变,量测重复性标偏收敛于 以内,满足量产交付验收要求。
五、 工程总结与启示
从该 12 英寸晶圆量测机台的整定实战中,可提炼出以下核心工程判据:
- 认清扰动属性是隔振设计的第一前提: 精密设备面临的振动源分为“外部地基入侵”与“内部机动反力”。被动减振在物理上无法同时化解这两类方向相反的需求。面对包含高加减速运动台的设备,主动控制是突破物理极限的必然选择;
- 前馈控制必须具备高精度动力学模型支撑: SFF 前馈抵消的效果高度依赖对机台移动质量、质心动态位移以及导轨摩擦力特性的辨识精度。若模型参数偏差超过 ,反向作动可能因过补偿引入二次冲击;
- 跨系统协同是超精密设备的关键竞争力: 打破运动控制系统(Motion Control)与隔振底座(Vibration Isolation)各自为战的孤岛,通过毫秒级实时前馈总线建立信号直通,是现代半导体先进制程设备突破产能天花板的核心底层技术。
六、 原厂技术协议效力与测试客观性准则
在半导体晶圆量测机台的隔振验收与环境评定中,必须恪守以下工程原则:
- 原厂技术协议(Equipment-Specific Site Spec)效力始终具有首要裁决优先级: SEMI E143 规范与通用 VC 曲线仅用于洁净室基础设施与动力管线的统筹规划。机台能否进入纳米级测量、整定时间是否达标,必须以设备原厂专属装机技术协议(Site Specific Criteria)作为首要验收裁决依据;
- 恪守现场测试客观性红线:窄带干扰源识别定位: 现场振动测试报告必须忠实记录实测捕获的所有工况分量,严禁通过人为“剔除”特定步进冲击或谱峰粉饰达标结论。坚持以窄带 FFT 与时间历程客观定位干扰根因,方能实现精准的多轴动力学前馈退耦。
参考文献与工程规范 (References)
- Butler, H. (2011). Position Control in Lithographic Equipment: An Enabler for Current-Day Chip Manufacturing. IEEE Control Systems Magazine, Vol. 31, No. 5, pp. 28–47. IEEE Xplore
- Preumont, A. (2018). Vibration Control of Active Structures: An Introduction. 4th Edition, Springer. SpringerLink
- Heertjes, M., Hennekens, D., & Steinbuch, M. (2010). MIMO feed-forward design in wafer scanners using a gradient approximation-based algorithm. Control Engineering Practice, Vol. 18, No. 5, pp. 495–506. TU Eindhoven Research
- SEMI (Semiconductor Equipment and Materials International). (2014). SEMI E143: Guide for Specifying Parameters of Active Vibration Isolation Systems. Milpitas, CA: SEMI. SEMI E143
- IEST (Institute of Environmental Sciences and Technology). (2007). IEST-RP-CC024.2: Measuring and Reporting Vibration in Microelectronics Facilities. Rolling Meadows, IL: IEST. IEST-RP-CC024
- Gordon, C. G. (1999). Evolving Criteria for Research Facilities Vibration. Proceedings of SPIE, Vol. 3786, pp. 362–373. Colin Gordon Associates Research