在 12 英寸先进制程晶圆制造厂(Fab)的无尘室洁净间内,高架天车系统(Overhead Hoist Transport, OHT)承担着晶圆前开式传送盒(FOUP)的高频跨 Bay 转运任务。随着产线节拍与多车协同调度密度提升,关键量测区(CD-SEM 线宽扫描电镜与光学套刻精度量测仪 Overlay)在夜间空载基准期可维持在 VC-E 标准以内,但在白班 OHT 高峰过境时段却频繁出现光栅对准抖动与关键尺寸重复性超限。
通用建筑稳态评价往往被长时平均算法掩盖,难以揭示毫秒级加减速脉冲激励出的结构低阻尼拖尾。本文基于 默准工程团队 在某 12 英寸晶圆厂 ISO 3 级洁净室环境量测 Bay 开展的现场实测与动力学重构实践,结合 SEMI E143 窄带谱分析与 IEST-RP-CC024.1 测试准则,系统解析 OHT 轨道冲击波的结构旁路传递机理与三级工程隔离及现场验收流程。
一、 现场问题特征与多通道同步诊断方案#
量测设备制造商通常在原厂《场地准备规范》(OEM Site Spec)中对底座微振动给出严格的低频速度及宽带 PSD 包络限值(原厂 Site Spec 的工程约束优先级高于通用 VC 建筑标准)。在该厂区,多台量测设备反馈白班周期性出现图像边缘模糊与晶圆台整定时间(Settling Time)拖长,但现场例行巡检中采用的普通手持式稳态 1/3 倍频程均值却始终处于“表面达标”状态。
为了区分背景环境底噪与瞬态物流脉冲,工程团队依据 IEST-RP-CC024.1 推荐的传感信噪比准则(确保传感器本底噪声低于目标 VC-E/VC-F 限值 ),部署 MZ-Insight P3 三轴低频微振检测系统(有效频带 )进行四通道同步触发采样,物理测点拓扑如下:
- CH1(顶棚桁架锚固点):直接拾取 OHT 吊杆与洁净室上部钢桁架交汇处的冲击载荷源响应;
- CH2(建筑主体 RC 承重柱侧壁):监测顶棚桁架振动沿钢筋混凝土立柱向下传导的纵波与弯曲波旁路;
- CH3(底层混凝土华夫板 Waffle Slab):位于高架地板下方,作为结构地基低频参考基准;
- CH4(量测机台底座 Pedestal):贴近 CD-SEM 主体底座,直接表征机台承受的激励输入。
在数据处理策略上,严格执行 SEMI E143 关于窄带分辨率 的规定,并同步对比两类统计口径:
- 夜间无 OHT 稳态基准( 统计谱):采用长时 Welch 平均功率谱密度(PSD),其中随机统计相对误差满足 (通过增加独立子样本数 收敛稳态背景底噪);
- 高峰期瞬态峰值保持(Peak Hold 与 STFT 短时傅里叶瀑布图):由于单车减速与双车会车属于短时非平稳冲击,长时平均会将脉冲能量稀释,必须使用短时滑动窗结合线性谱及 Peak Hold 捕获瞬态包络。
二、 实测时频瀑布谱与机械旁路(Bypass)机理#
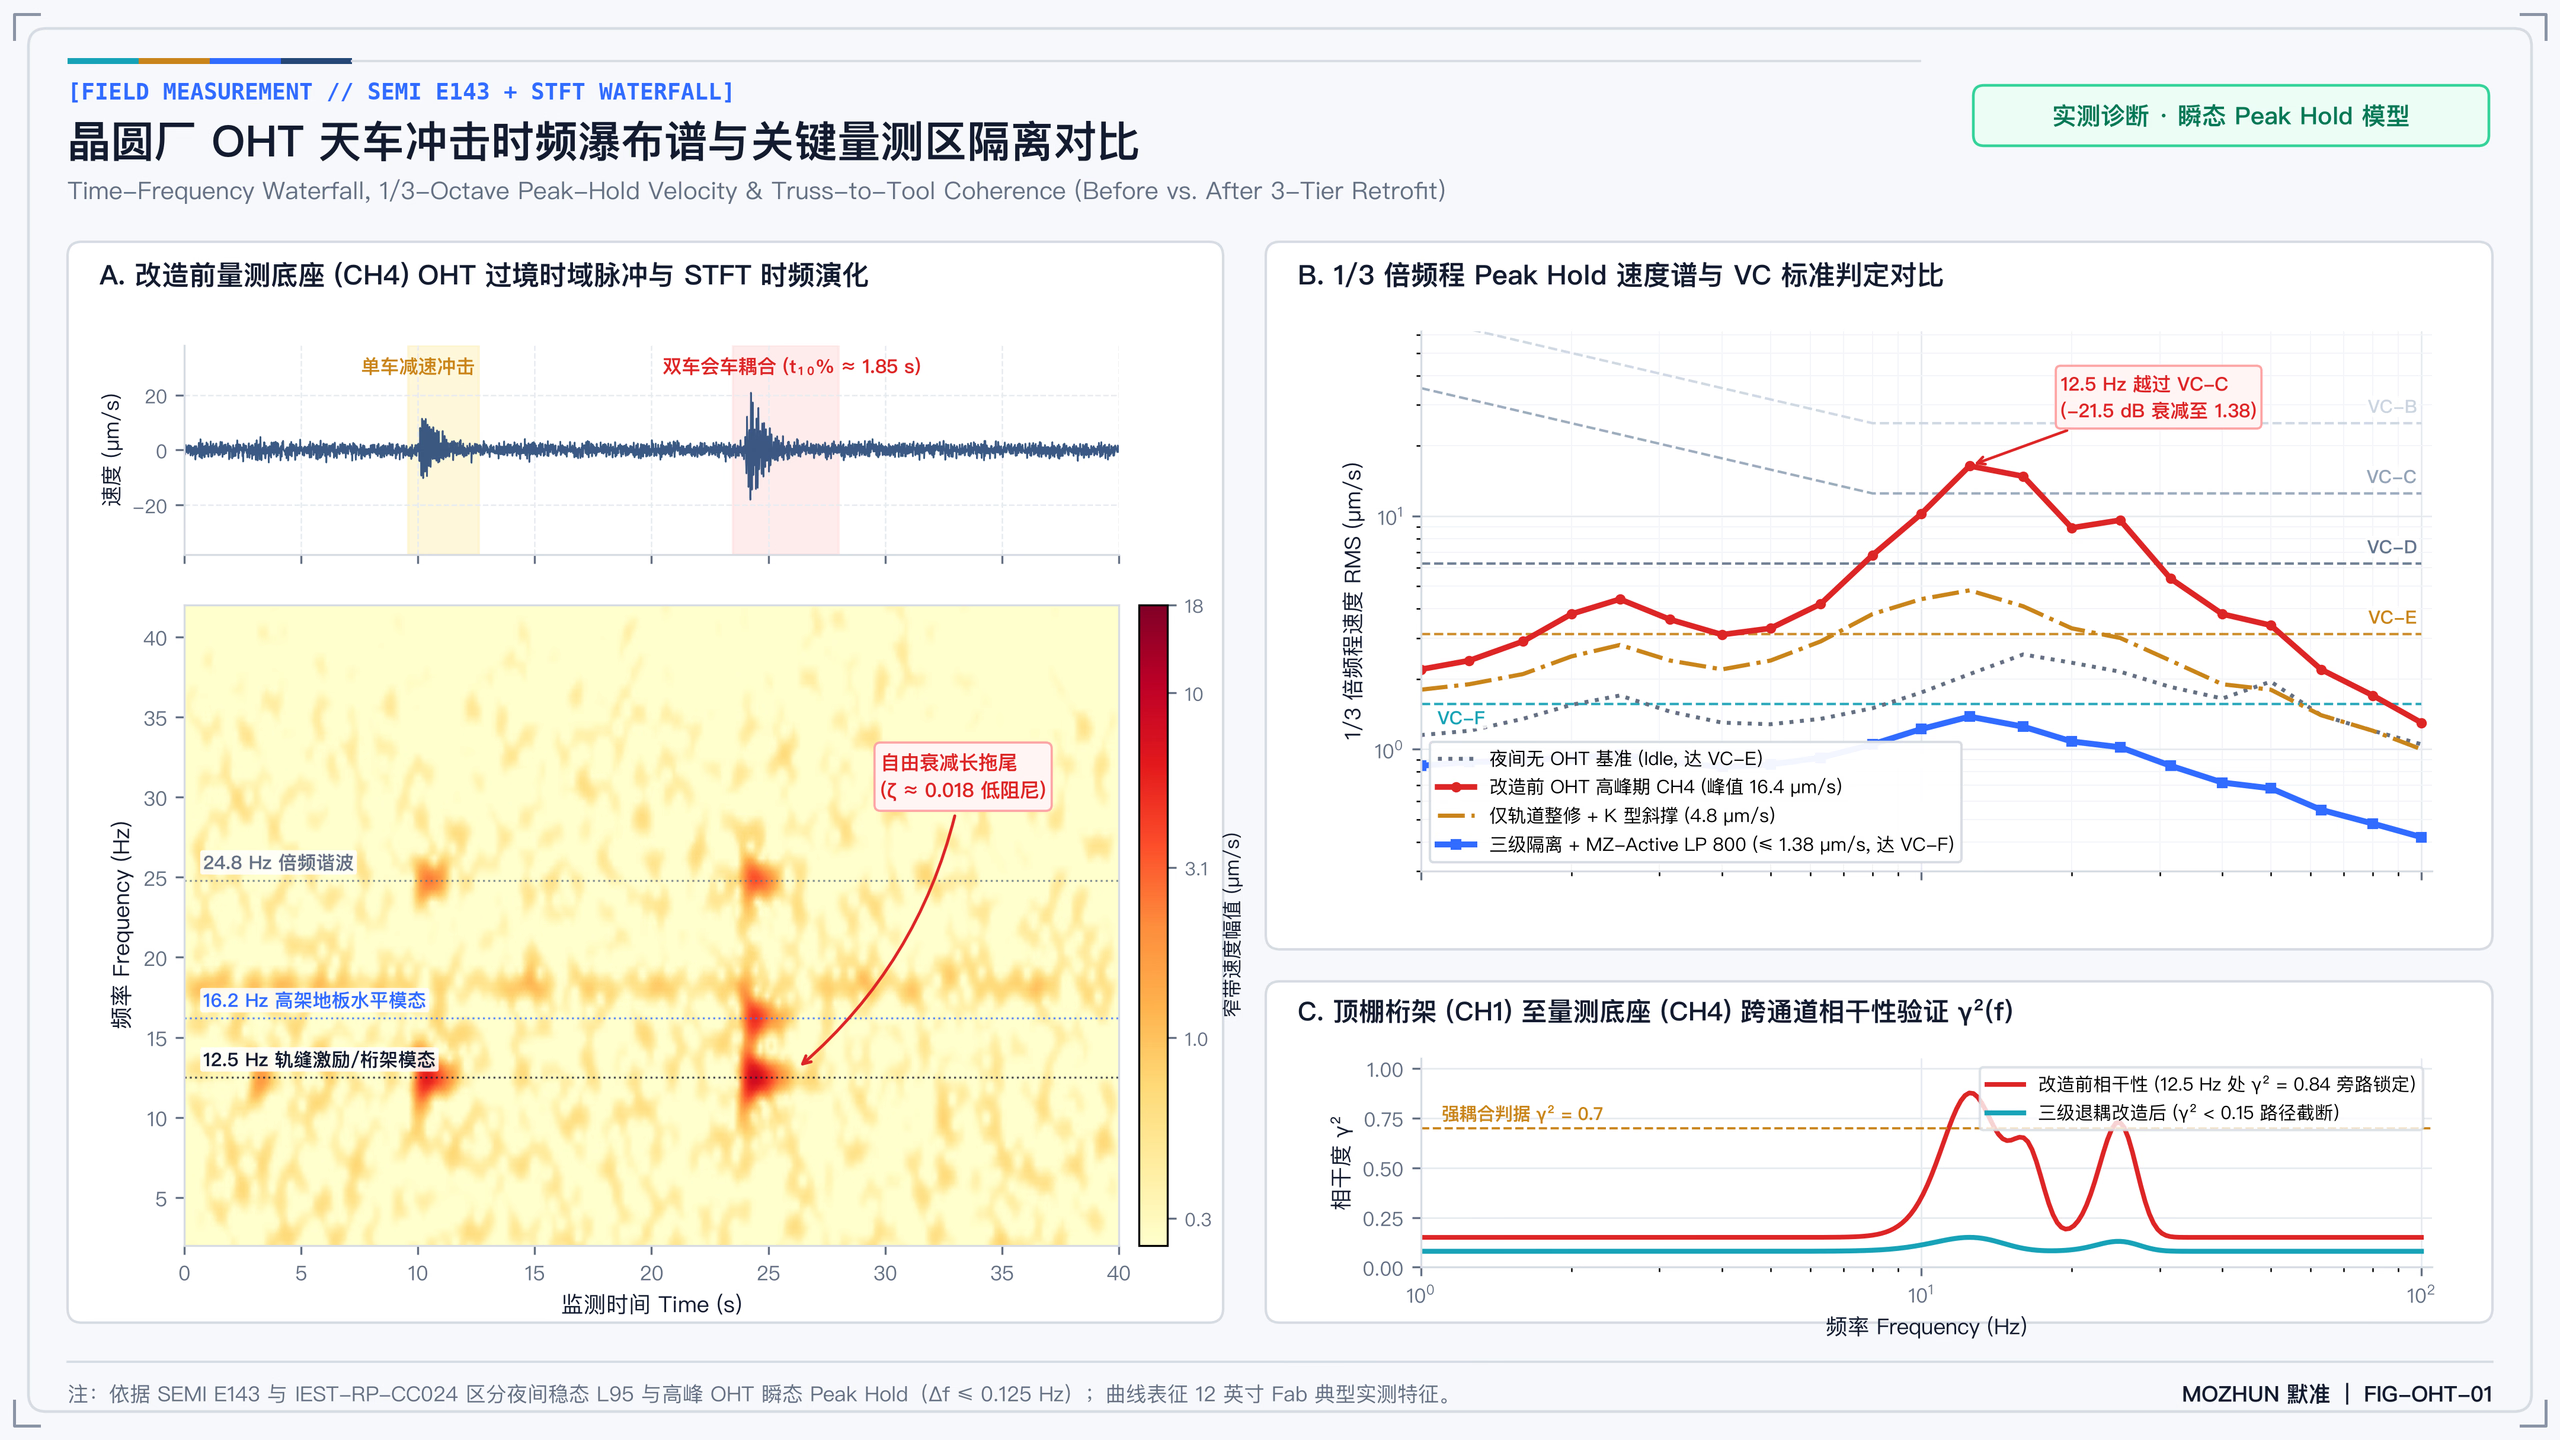
通过对高峰期连续 40 s 采样段进行时域—时频联合解析,量测机台底座(CH4)的动力学响应呈现出清晰的两阶段失稳特征(见下图)。
1. 轨缝冲击与低阻尼长拖尾衰减#
在 与 处,时域波形分别记录到单车减速冲击与双车同跨会车耦合脉冲。在 STFT 瀑布图中, 及其 二次谐波能量瞬间抬升,而在 附近伴随高架活动地板(RAF)横向摇摆模态共振。更为关键的是,冲击过境后 谱线并不随天车离开而立刻消失,而是形成显著的水平长拖尾。
对于单自由度欠阻尼振动系统,自由衰减包络满足:
其中 为模态角频率, 为结构阻尼比。定义振幅衰减至初始峰值 所需的整定持续时间为 :
对 自由衰减段进行对数衰减拟合可知,洁净室钢桁架与高架金属结构本身内阻尼极低()。在 处,单次脉冲理论衰减时间已超过 ,叠加双车会车多跨行波耦合后,实测 。对于周期仅数秒的高密度量测曝光节拍而言,前一辆 OHT 的残余拖尾尚未消散,下一轮加减速激励已接踵而至,使机台长期处于准稳态受迫振荡状态。
2. 低频速度放大与跨通道相干度 因果锁定#
在 1/3 倍频程 Peak Hold 速度谱中(图 B),改造前 CH4 在 中心频带达到峰值 ,不仅突破 VC-C()上限,且在 区间因天车启停加加速度(Jerk)形成宽频抬升。由简谐振动位移与速度的换算关系:
可知在相同速度幅值下,低频段( 加权)对应的微米级相对位移显著增大,极易触发精密气浮/磁浮工件台的伺服跟踪误差。
工程上不可仅凭两处同时存在振动就武断归因,必须通过多通道互功率谱相干函数(Magnitude-Squared Coherence, MSC)进行传力路径因果验证:
实测数据显示(图 C):CH1(顶棚桁架)与 CH4(量测底座)在 处的相干度高达 (远超强线性耦合工程判据 ),而同期底层华夫板 CH3 与 CH4 的相干度仅约 。这以量化证据排除了“地基沉降或外部道路交通传振”的误判,精确锁定能量传导主旁路:OHT 轨道拼接错台冲击 顶棚钢桁架(CH1) 建筑承重柱(CH2) 刚性搭接的高架地板边界 高架地板 横向放大 量测底座(CH4)。
| 实测运行条件与测点 | 主导特征频率 (Hz) | Peak Hold 峰值速度 () | 1/3 倍频程 VC 评价 | CH1—CH4 相干度 | 自由衰减 (s) |
|---|---|---|---|---|---|
| 夜间无 OHT 基准(L95 稳态) | 满足 VC-E () | — | |||
| 改造前 OHT 高峰期(CH4) | / / | 劣于 VC-C () | |||
| 仅轨道整修 + K 型斜撑(中间态) | 劣于 VC-E(接近 VC-D) | ||||
| 三级工程改造后全负荷(CH4) | / 宽频压制 | 满足 VC-F () |
三、 “源头—路径—末端”三级动力学隔离改造#
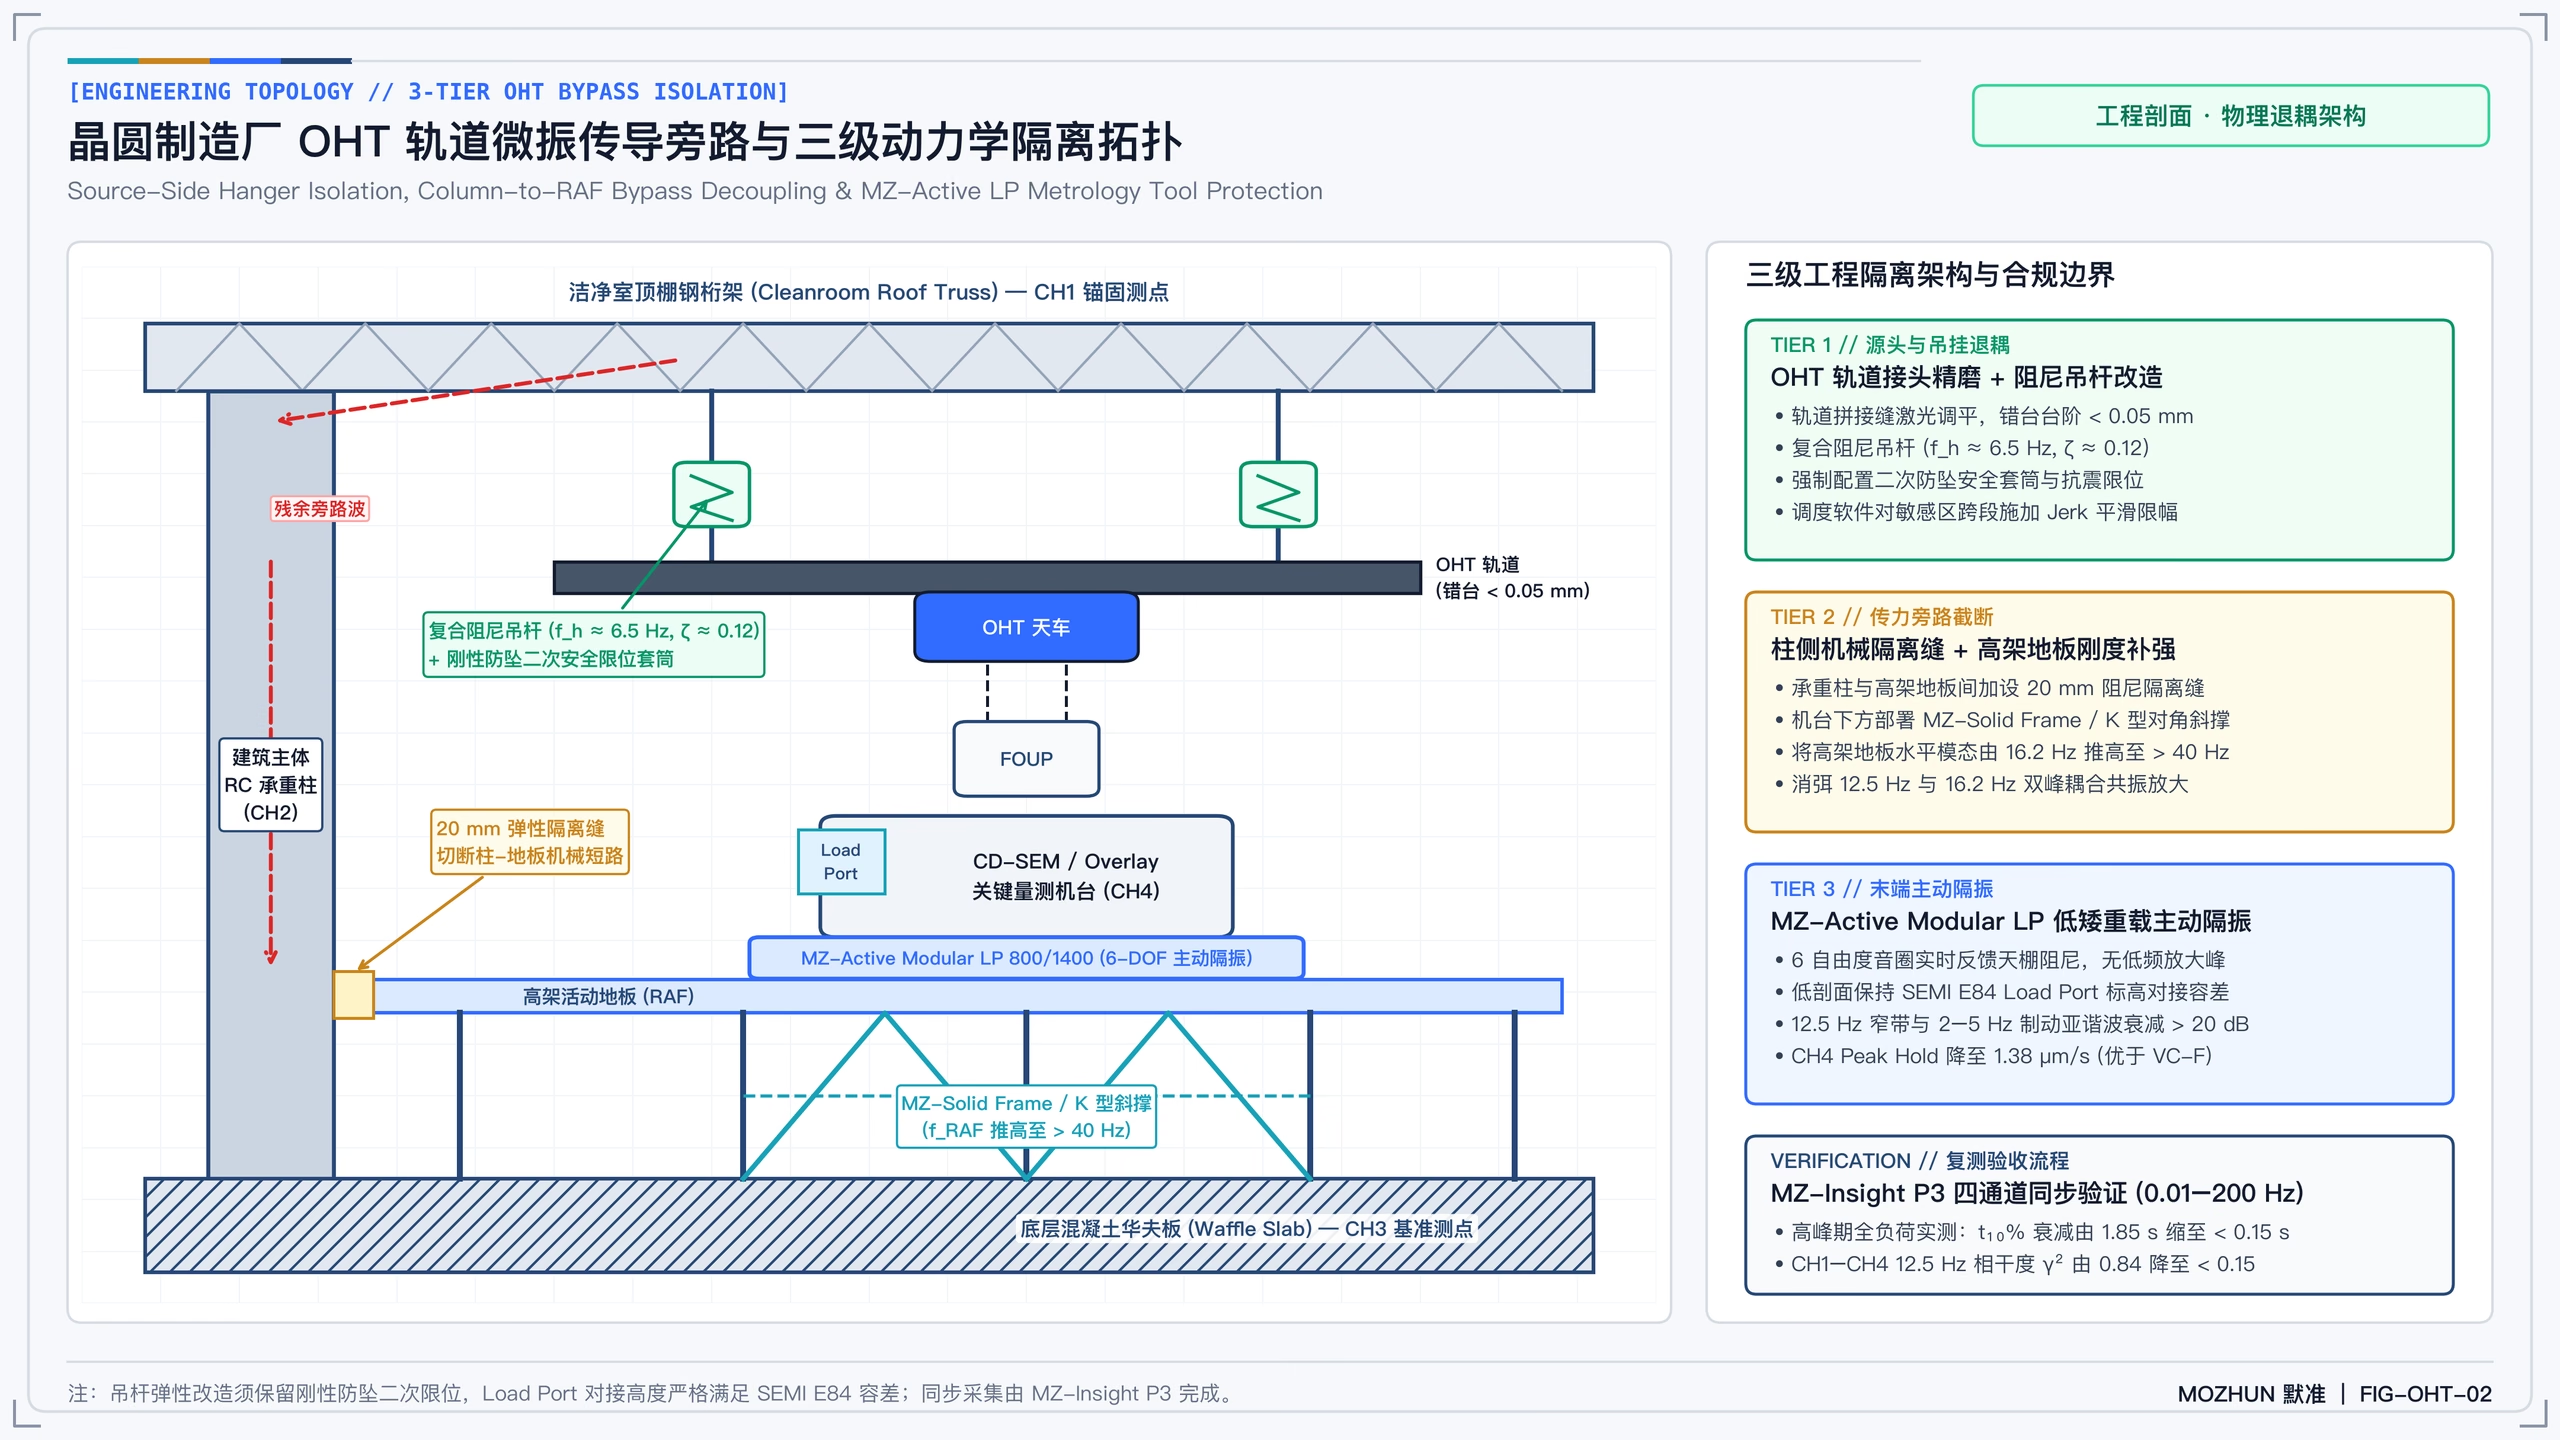
工程复盘表明,单独对高架地板底部加装支撑或仅调平轨道均难以独立消弭超标(中间态实测峰值仍达 )。为此,工程团队制定了不中断主产线物流运行的分步三级退耦改造方案(见下图拓扑)。
第一级(Tier 1):源头轨道错台精磨与安全型阻尼吊杆退耦#
- 轨缝激光调平与拼接修磨:针对量测区正上方及相邻 3 个跨距的铝合金导电/导行轨道,采用激光水准校核并将拼接错台台阶打磨控制在 以内,从激励源端削减轮—轨撞击的 与 高频谐波分量;
- 复合阻尼吊杆与刚性二次防坠限位:将刚性丝杆吊架改造为具备等效垂向自振频率 、阻尼比 的弹性复合阻尼吊杆。工程上严禁无约束地软化吊杆,以免天车满载偏心过境时引发轨道静态挠度超限或防震安全失效;因此每根改造吊杆均强制嵌套钢制二次防坠安全套筒与横向抗震限位环,确保在动态下沉量受控前提下实现 以上频段的有效阻抗失配;
- 控制律平滑协同:配合 AMHS 调度系统对进入量测 Bay 边界的天车速度轮廓施加加加速度(Jerk)限幅,减少低频 起制动冲击。
第二级(Tier 2):柱—地板机械旁路截断与高架地板刚度补强#
这是消除承重柱下传旁路与改善机台底座机械阻抗的核心结构措施:
- 柱侧机械隔离缝(Column-to-RAF Isolation Joint):围绕靠近量测区的 RC 承重柱周圈切除高架地板硬连接压条,留设 机械隔离缝并嵌入低模量闭孔聚氨酯弹性阻尼条,物理切断沿 CH2 承重柱下行的横波旁路;
- MZ-Solid Frame 与 K 型斜撑刚度推高:高架活动地板受限于独立支腿细长比,其水平面内剪切刚度偏低,易被激起 摇摆模态。工程团队在 CD-SEM 机台正下方华夫板与支腿间植入 MZ-Solid Frame 刚性机架及双向 K 型斜撑,显著提高系统结构等效横向刚度 。由基本模态频率公式:
通过刚度补强将高架地板局部水平模态从 推高至 ,使其避开 OHT 主激发频带并大幅压缩 双峰耦合放大区间。
第三级(Tier 3):末端低矮重载主动隔振(MZ-Active Modular LP)#
在量测区空间高度严格受限于 SEMI E84 Load Port 物料交接标高容差的约束下,传统高体位气浮隔振台无法直接垫高机台。因此末端选用低剖面、高载荷密度的 MZ-Active Modular LP 800 / LP 1400 6 自由度主动隔振系统,替换原被动支脚:
- 6 自由度音圈实时反馈天棚阻尼:内部集成高灵敏度惯性速度传感器与零接触磁浮音圈作动器,针对 低频区实施基于绝对速度反馈的电子天棚阻尼(Active Skyhook Damping)。与传统被动隔振器在固有频率 处产生 共振放大峰不同,MZ-Active 可将系统等效阻尼比提升至 ,有效抑制传递率峰并同时吸收内部工件台高速运动产生的反作用力;
- 洁净室兼容性与标高锁止:表面采用低释气、无油润洁净密封工艺,低剖面安装结构维持 Load Port 与 OHT 天车抓手的自动化对接几何精度。
四、 全负荷复测验收与工程启示#
改造全部完工并恢复双班次满负荷 OHT 调度后,使用同一组 MZ-Insight P3 传感器在高峰期重测 24 小时:
- 窄带与 1/3 倍频程大幅衰减:CH4 量测底座在 处的 Peak Hold 速度值由改造前的 降至 ,实现 能量压制,全频段包络稳定低于 VC-F()标准线;
- 旁路解耦与瞬态收敛:CH1 与 CH4 在 处的相干度 由 下降至 ,表明顶棚—立柱传振旁路被充分隔离;双车会车状态下的自由衰减整定时间 从 缩短至 。
关键工程复盘准则#
- 瞬态诊断切忌平均化盲区:评价 OHT、自动导引车(AGV)或重型电梯等周期冲击振源时,严禁单独使用长时稳态平均均值替代 Peak Hold 与 STFT 时频图谱,否则会严重低估真实结构共振拖尾;
- 先切旁路再做末端隔振:在承重柱未做高架地板边缘隔离缝、局部支架水平模态未推高之前盲目在末端加装软隔振器,极易因基础机械阻抗过低导致控制环路增益裕度不足,甚至放大低频摇摆;
- 安全冗余优先原则:任何在无尘室顶部高空悬挂路径进行的阻尼与弹性吊杆改造,必须同时配置刚性防坠套筒与抗震限位,在满足物理退耦与荷载安全双重要求的前提下恢复设备标称量测能力。
参考文献#
- SEMI (Semiconductor Equipment and Materials International). (2005). SEMI E143-0305: Guide for Measurement and Specification of Vibration in Semiconductor Equipment Buildings. Milpitas, CA: SEMI. SEMI Standards
- IEST (Institute of Environmental Sciences and Technology). (2014). IEST-RP-CC024.1: Measuring and Reporting Vibration in Microelectronics Facilities. Rolling Meadows, IL: IEST. IEST Standards
- Amick, H., Hardash, S. G., Gillett, P. E., & Reaveley, R. J. (1991). Design of stiff, low-vibration floor structures. Proceedings of SPIE, Vol. 1619, Vibration Control in Microelectronics, Optics, and Metrology, pp. 180–191. DOI: 10.1117/12.56837
- Amick, H., Gendreau, M., Busch, T., & Gordon, C. (2005). Evolving criteria for research facilities: vibration. Proceedings of SPIE, Vol. 5933, Buildings for Nanoscale Research and Beyond, 593303. DOI: 10.1117/12.617970
- Qiu, J., Kim, H., Xia, F., & Youcef-Toumi, K. (2023). Disturbance Rejection Control for Active Vibration Suppression of Overhead Hoist Transport Vehicles in Semiconductor Fabs. Machines, 11(2), 125. DOI: 10.3390/machines11020125
- Wagner, T., Seitz, J. A., & Schneider, G. (2021). Vibration Measurement and Visualization in Semiconductor AMHS on the basis of IoT. 2021 22nd IEEE International Conference on Industrial Technology (ICIT), pp. 1211–1216. DOI: 10.1109/ICIT46573.2021.9453604